服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
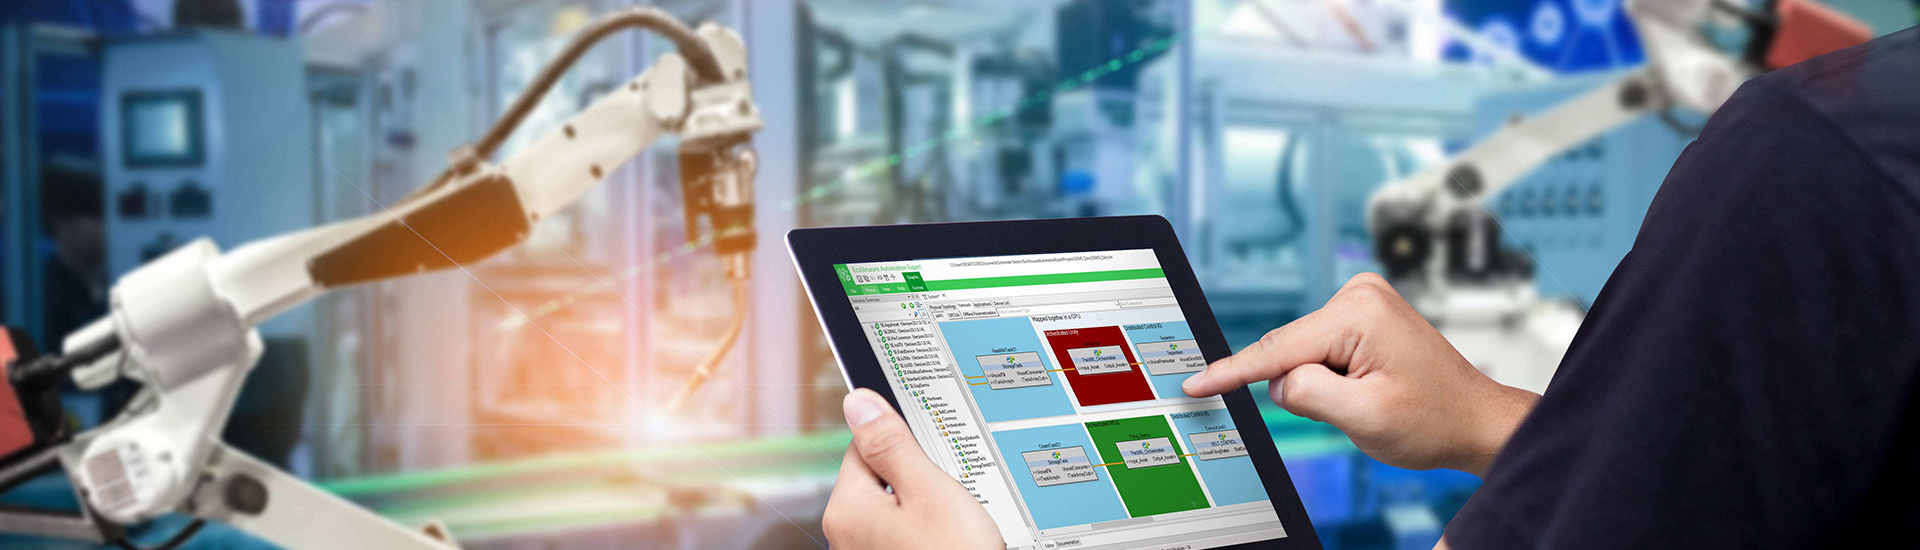
焊接机器人根据3D视觉数据进行自适应调整的方式主要包括以下几个方面:
焊缝寻位与跟踪:
3D视觉系统能够通过一次或多次探寻定位焊缝,实现焊接前的精准定位焊接接头。
在焊接过程中,3D视觉系统能够实时跟踪焊缝,通过自适应模糊控制算法校正轨迹,实现自适应控制与实时焊缝跟踪。
焊接路径规划:
3D视觉引导技术通过对焊接工件进行三维扫描,生成精确的焊接路径规划,确保焊接焊缝的完整性和一致性。
焊缝检测与质量控制:
利用3D视觉技术可以对焊缝进行高精度的检测和识别,实时监测焊接过程中的质量状况,及时调整焊接参数。
3D视觉引导技术可实时监测焊接过程中温度、焊缝形貌等信息,帮助提高焊接质量,减少焊接缺陷。
工件姿态定位与原点定位:
系统可以对工件的摆放姿态以及开始焊接原点进行定位,引导机械臂进行高精度的焊接作业。
智能算法提取焊缝信息:
高精度3D相机通过拍摄获得工件的三维点云,再利用智能算法提取出视野内全部的焊缝信息,得到准确的焊接点位信息,同时计算出机器人的焊接姿态。
自动标定与通讯协议对接:
自动标定软件能够计算机器人末端执行器和3D相机相对位置关系,将视觉坐标系和机器人坐标系进行统一,便于通过视觉引导机器人执行预定的空间轨迹与加工任务。
3D视觉系统支持多种通讯协议,可与国内外多品牌机器人适配,实现检测结果直接对接机械臂控制系统。
环境适应性:
3D视觉系统支持在强光环境下的高精度建模,支持物体表面反光以及抛光材质的无噪点建模,不受环境光限制。
通过这些技术,焊接机器人能够根据3D视觉数据进行自适应调整,提高焊接精度和效率,降低对工件特征和编程的要求,实现更智能化和自动化的焊接生产。
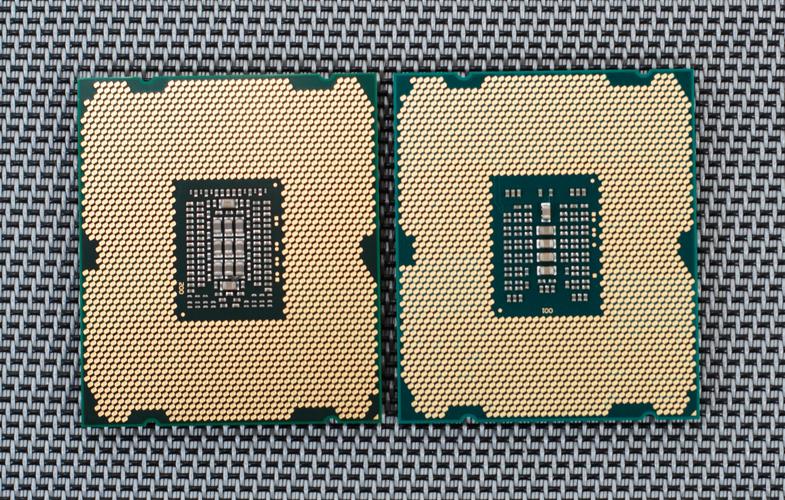 康耐德智能LGA封装金属触点缺陷视觉检测系统
2026-10-11
在半导体封装领域,LGA封装凭借优异散热与电气性能,广泛用于AI算力芯片、工控、车载等高可靠场景。与BGA锡球封装不同,LGA底部是平整镀金金属触点,触点划痕、氧化、镀层脱落,都会直接造成芯片接触失效。
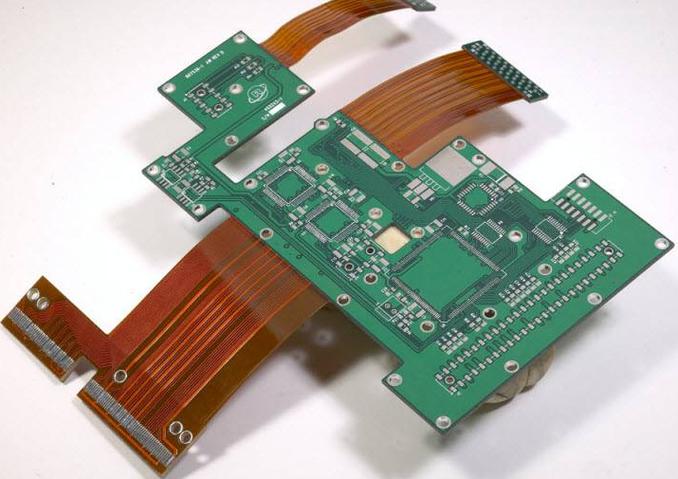 芯片柔性电路板连接导电胶点胶视觉检测系统
2026-10-10
针对芯片柔性电路板连接中的导电胶点胶检测,目前业内主要采用 “3D视觉检测+2D视觉检测”的综合方案。
 芯片晶振防水密封点胶视觉检测系统
2026-10-10
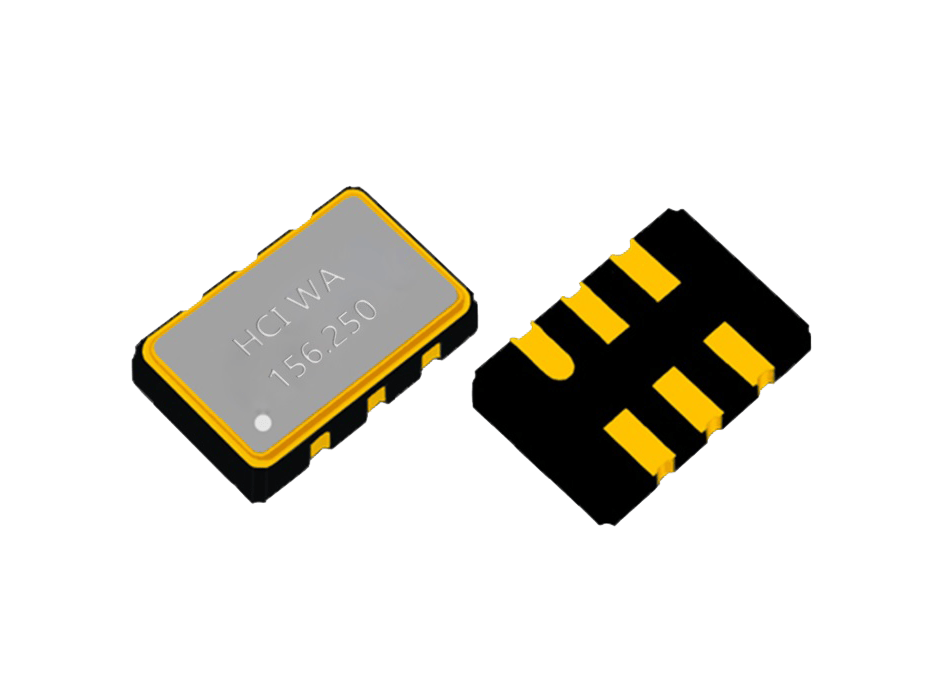
晶振点胶后的密封性直接决定其频率稳定性,但点胶环节的胶量不均、溢胶、缺胶等问题,以及晶振金属表面反光带来的成像干扰,一直是行业痛点。目前主流的解决方案已从传统光学检测转向"AI+多光源视觉"的融合架构。
 康耐德智能晶圆ID机器视觉读取系统
2026-09-29
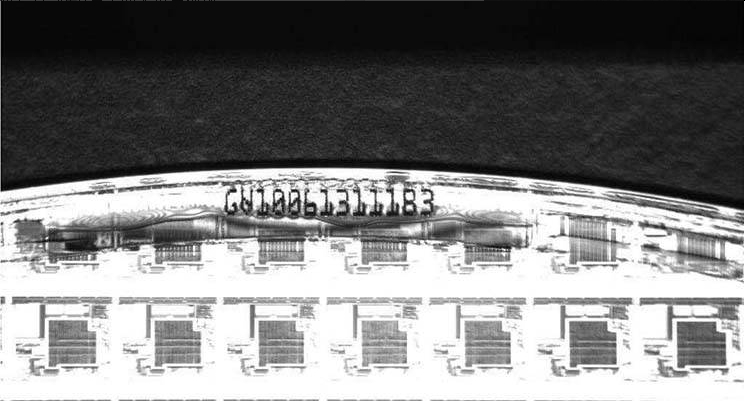
晶圆ID机器视觉读取系统是半导体制造中用于追溯和过程控制的关键自动化设备。由于晶圆材质反光、字符背景复杂(如氧化膜、金属镀层)以及激光打标深度不一,读取系统通常需要结合光学成像技术、深度学习算法与机械运动控制。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图