服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
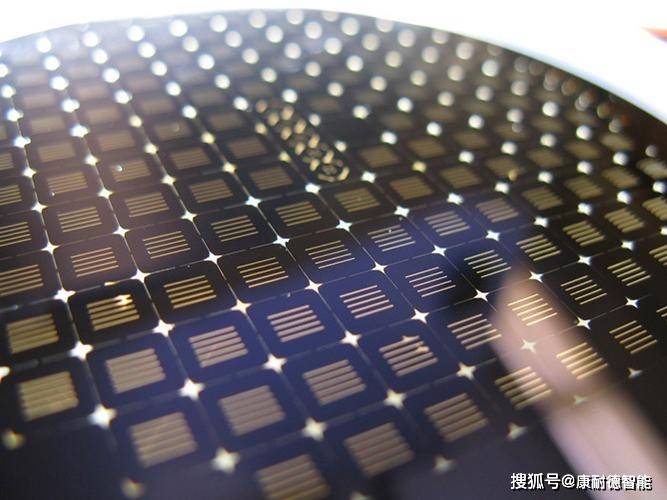
在半导体制造中,化学机械抛光(CMP)后的刻蚀结构(如大马士革工艺中的沟槽、通孔或FinFET的鳍片)深度测量,是工艺控制(APC)的关键环节。
针对“晶圆CMP后刻蚀结构深度”的机器视觉测量系统,通常需要突破传统二维成像的限制,转向高精度三维光学测量与先进图像处理算法的结合。
一、 系统总体架构
由于CMP后的晶圆表面具有高反射性(金属如Cu、W或低k介质材料),且刻蚀结构具有高深宽比(HAR)的特点,系统通常采用 “明场/暗场显微成像 + 高精度Z向扫描” 的混合架构。
运动与定位平台:高精度气浮或直线电机平台,配备激光干涉仪反馈,用于实现晶圆全局定位和自动对焦(Auto Focus)。
光学成像模块:核心是具备高数值孔径(NA)的显微物镜,用于分辨纳米级线宽和底部形貌。
照明系统:需要多模式照明(环形光、同轴光、多角度斜射光),以增强沟槽底部与顶部的对比度。
探测传感器:
2D面阵相机:用于定位和关键尺寸(CD)测量。
3D传感器:用于深度测量,常见方案包括白光干涉仪(WLI)、共聚焦显微镜或结构光投影。
二、 核心光学测量方案选型
针对“深度”这一关键参数,不同技术路径的适用性不同:
白光干涉测量 (WLI) :利用白光短相干长度,通过干涉条纹的对比度峰值定位表面高度。 最适合CMP后结构。对台阶高度(刻蚀深度)测量精度极高,对材质不敏感,能同时测出顶部和底部的3D形貌。 亚纳米级 较慢 (需Z向扫描)
激光共聚焦 :通过针孔过滤非焦面光线,逐层扫描获取高度信息。 适合高深宽比、倾斜侧壁的结构。抗环境光干扰强,但对高反射金属表面易产生杂散光。 纳米级 中等
光谱反射法 :基于薄膜干涉原理,通过反射光谱拟合膜厚或沟槽深度。 速度快,适合在线(In-situ)或离线快速抽检。但需要已知材料光学常数(n,k值),且是光斑平均测量,无法获取单结构图像。 亚纳米级 (平均) 极快
对于“刻蚀结构深度”的机器视觉系统,通常采用白光干涉物镜 + 高分辨率面阵相机的组合。既能输出深度数据,又能输出用于缺陷检测的强度图像。
三、 机器视觉与图像处理算法
系统不仅要输出深度数值,还要将其映射到具体的结构位置(如芯片内的特定阵列)。核心算法包括:
自动对焦与焦点图:
由于晶圆经过CMP后存在全局平整度差异(Global Wafer Flatness)和局部凹陷(Dishing/Erosion),必须建立动态焦点图。算法需要实时计算并驱动Z轴补偿,确保每一张图像在采集时都处于最佳焦面。
图像分割与结构识别:
利用深度学习(特别是语义分割网络,如U-Net或Mask R-CNN)识别图像中的刻蚀结构(沟槽/通孔)与介质层(阻挡层/氧化物)。
难点:CMP后,不同材料(Cu vs Oxide)反射率差异巨大,传统阈值分割容易失效。需要基于形态学或深度特征的分割算法。
深度反演算法:
如果是干涉测量,核心算法是相移算法和包络检测算法。需要从干涉图中解调出相位信息,精确计算结构顶部平面与底部平面的高度差。
去噪:利用小波变换或三维滤波去除由于CMP残留颗粒或划痕引起的测量野点(Outlier)。
3D轮廓重构:
将扫描得到的点云数据重构为三维模型,提取关键指标:平均深度、深度均匀性、侧壁角度、底部残留厚度(如有阻挡层)。
四、 关键技术难点与应对策略
高深宽比(HAR)结构的底部成像困难
问题:当刻蚀结构深度>10μm,宽<0.1μm时,光线难以到达底部。
对策:使用深紫外(DUV)照明或近红外(NIR)照明(对硅有穿透性);或者改用电子束(E-Beam) 测量深度(非光学),但速度极慢,通常仅用于抽检校准。
CMP工艺引入的“凹陷”与“侵蚀”误差
问题:CMP后,金属区域(如Cu)会略低于介质层(Oxide),形成凹陷。系统需要区分“刻蚀深度”(原始台阶高度)和“CMP凹陷”。
对策:算法必须建立双平面拟合模型。通过测量多个参考点(大尺寸测试键)来确定介质层的基准平面,再计算结构底部的相对深度。
混合材料的光学相位突变
问题:当从金属表面反射和从介质表面反射时,光的相位变化不同,会导致测量的台阶高度出现偏移(几纳米到几十纳米)。
对策:引入材料识别模块。在算法库中预存不同材料对(如W/SiO2, Cu/Low-k)的相位补偿系数,进行校准。
五、 系统工作流程示例
Recipe设置:导入晶圆图(Wafer Map),定义测量点坐标(Die内特定结构)。
粗定位:通过低倍镜识别晶圆Notch或Alignment Mark,建立坐标系。
精细对焦:在测量点附近执行快速自动对焦,锁定Z轴高度。
三维数据采集:
控制Z轴进行垂直扫描(例如扫描范围5μm,步长10nm)。
在每一步采集干涉图或共聚焦图像序列。
实时处理:
利用GPU加速计算三维点云。
应用图像分割算法,勾选出待测结构的区域(Region of Interest, ROI)。
计算ROI内相对于周围场区(Field Region)的高度差,输出深度值。
输出与判定:生成测量报告,与规格限(Spec)比较,反馈给CMP或刻蚀机台进行工艺调整(Run-to-Run Control)。
构建晶圆CMP后刻蚀结构深度的机器视觉测量系统,核心在于白光干涉/共聚焦光学引擎与AI驱动的图像分割算法的结合。需要重点解决高反射性表面下的相位解调精度,以及针对CMP工艺特点(凹陷/侵蚀)的基准面校准算法。
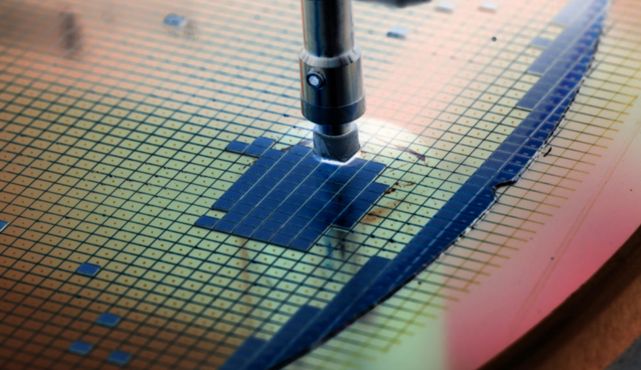 晶圆CMP后刻蚀结构的深度机器视觉测量系统
2026-09-20
在半导体制造中,化学机械抛光(CMP)后的刻蚀结构(如大马士革工艺中的沟槽、通孔或FinFET的鳍片)深度测量,是工艺控制(APC)的关键环节。 针对“晶圆CMP后刻蚀结构深度”的机器视觉测量系统,通常需要突破传统二维成像的限制,转向高精度三维光学测量与先进图像处理算法的结合。
 晶圆CMP后侧壁角度机器视觉测量系统
2026-09-20
晶圆经过化学机械抛光后,侧壁角度(Sidewall Angle)的精确测量是保证后续光刻、刻蚀工艺良率的关键。与传统的破坏性扫描电子显微镜抽检不同,基于机器视觉的在线测量系统,核心在于解决“如何用光学方法看清并测准一个倾斜、微小的立面”。其关键在于倾斜照明与成像,并结合高速图像处理来恢复真实的几何尺寸。
 康耐德智能晶圆CMP后凸块高度机器视觉测量系统
2026-09-20
后凸块高度测量是半导体先进封装工艺中的关键质量控制环节。机器视觉测量系统主要用于检测凸块(Bump)的高度、共面性(Coplanarity)以及缺陷,确保倒装芯片(Flip Chip)等封装工艺的可靠性。
 芯片塑封异形结构保护点胶视觉检测系统
2026-09-13
芯片塑封异形结构的点胶质量检测,传统2D视觉和固定扫描方案常因曲面反光、路径复杂而力不从心。当前的主流技术路线已转向3D视觉引导+AI路径规划,通过动态姿态调整从源头解决阴影和数据缺失问题。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图