服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
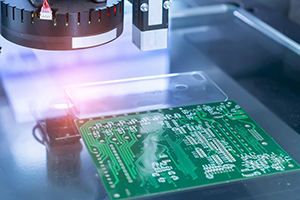
晶振点胶后的密封性直接决定其频率稳定性,但点胶环节的胶量不均、溢胶、缺胶等问题,以及晶振金属表面反光带来的成像干扰,一直是行业痛点。目前主流的解决方案已从传统光学检测转向"AI+多光源视觉"的融合架构。
1. 系统核心架构:从成像到决策
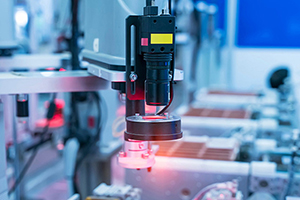
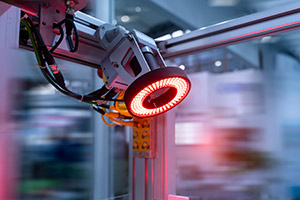
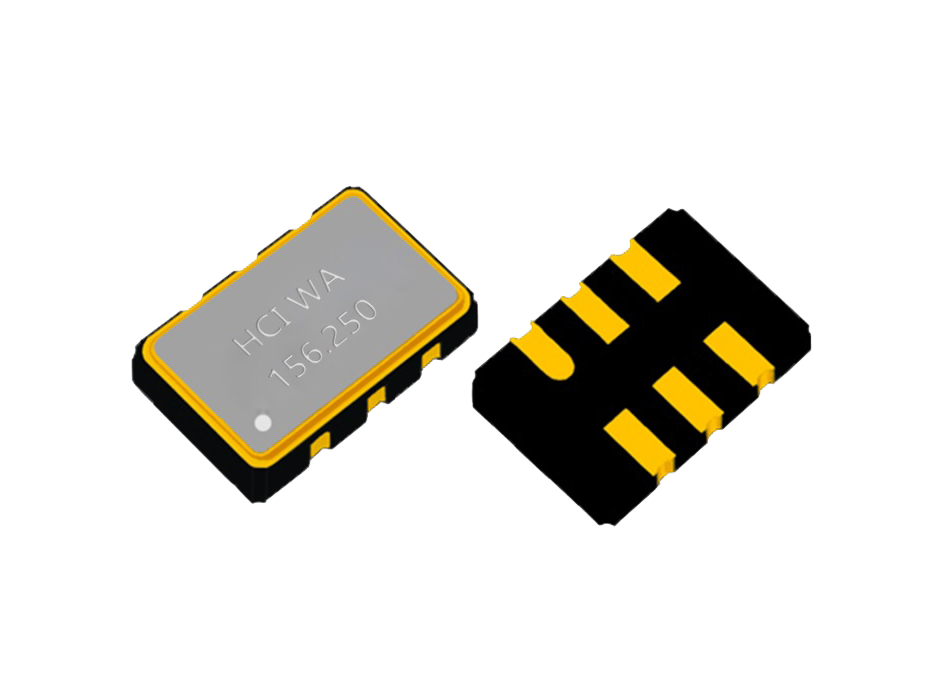
成像单元(硬件基础) :针对晶振体积小、反光强的特性,采用环形无影光源+多角度补光的组合方案。部分先进方案甚至设计了可调节角度的机械结构,通过摆动相机或光源来消除金属外壳的反光,捕捉微米级缺陷。
算法单元(核心大脑) :传统算法难以应对复杂的缺陷形态,目前主流方案采用改进型YOLOv5等深度学习算法。这类算法不仅能识别已定义的缺陷,还能通过迁移学习适应新产品,综合检测准确率可达92%-98.5%。
执行与反馈:系统将检测结果实时同步给PLC,自动剔除不良品,同时统计缺陷类型(如粘珠、溢色),反哺给前端点胶机进行工艺参数调整。
2. 关键技术难点与对策
在实际产线部署中,主要面临以下挑战及对应的解决路径:
难点一:金属表面反光
现象:晶振金属外壳易产生镜面反射,导致图像过曝,掩盖微小瑕疵。
对策:采用多光谱、多角度光源组合(如面光+环形光+条形光),通过不同角度的光线漫反射来凸显划伤或凹凸缺陷。
难点二:微小缺陷捕捉
现象:吸嘴印、电极错位等缺陷通常只有0.2-0.8mm,在图像中占像素极少。
对策:在网络结构中增加小目标检测层,并引入注意力机制,让模型更关注微观特征。
难点三:产线节拍与部署
现象:需要在极短时间内完成处理,且不能频繁停机调试。
对策:采用一拖六分布式架构(单台工控机带6个相机),单工位检测可缩短至300ms/件;通过模型剪枝和TensorRT加速,确保实时性。
3. 核心检测指标
系统通常需要达到以下性能基准:
检测效率:单工位产能约 14,400 件/班(按8小时计算),可替代约4-5名质检员。
检测精度:支持 10μm 级的缺陷识别。
误判率控制:行业领先方案的综合检测准确率可达 98% 以上,远超人工检测的92.75%。
目前,视觉系统正从单纯的"检测"向"检测+控制"演进。通过视觉定位引导点胶头进行高精度对位(精度可达微米级),并在点胶后立即进行原位检测,形成闭环控制,能有效避免因机械运动误差导致的胶点偏移。
 芯片柔性电路板连接导电胶点胶视觉检测系统
2026-10-10
针对芯片柔性电路板连接中的导电胶点胶检测,目前业内主要采用 “3D视觉检测+2D视觉检测”的综合方案。
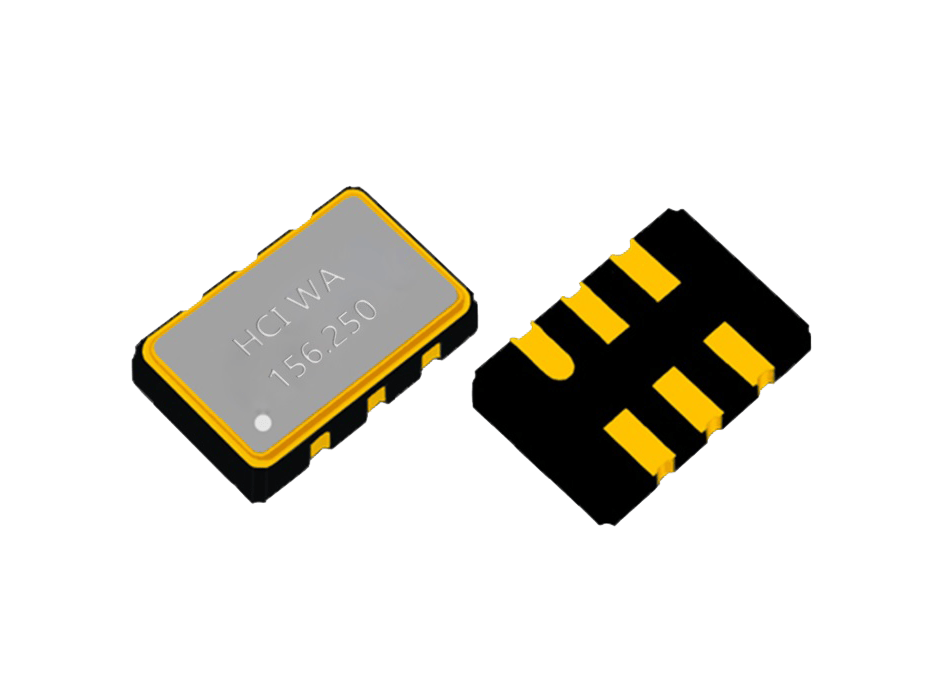 芯片晶振防水密封点胶视觉检测系统
2026-10-10
晶振点胶后的密封性直接决定其频率稳定性,但点胶环节的胶量不均、溢胶、缺胶等问题,以及晶振金属表面反光带来的成像干扰,一直是行业痛点。目前主流的解决方案已从传统光学检测转向"AI+多光源视觉"的融合架构。
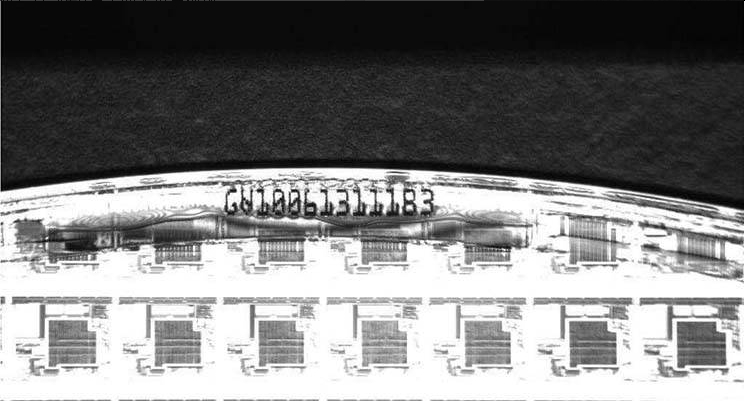 康耐德智能晶圆ID机器视觉读取系统
2026-09-29
晶圆ID机器视觉读取系统是半导体制造中用于追溯和过程控制的关键自动化设备。由于晶圆材质反光、字符背景复杂(如氧化膜、金属镀层)以及激光打标深度不一,读取系统通常需要结合光学成像技术、深度学习算法与机械运动控制。
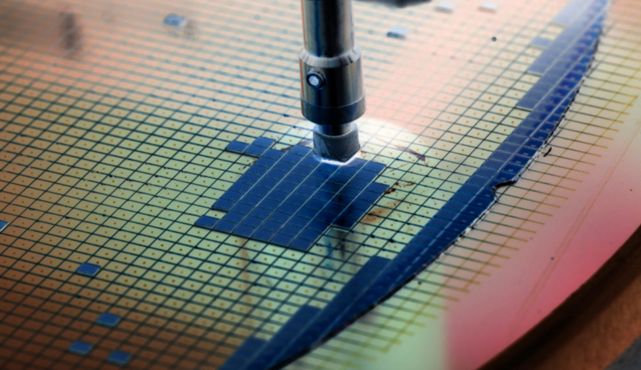 康耐德智能晶圆定位与定向机器视觉识别系统
2026-09-29
晶圆定位与定向是半导体制造中精度要求极高的环节。机器视觉系统在此不仅要识别晶圆是否存在,更要实现微米级甚至亚微米级的对位,以确保光刻、检测、切割等工艺的精准执行。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图