服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
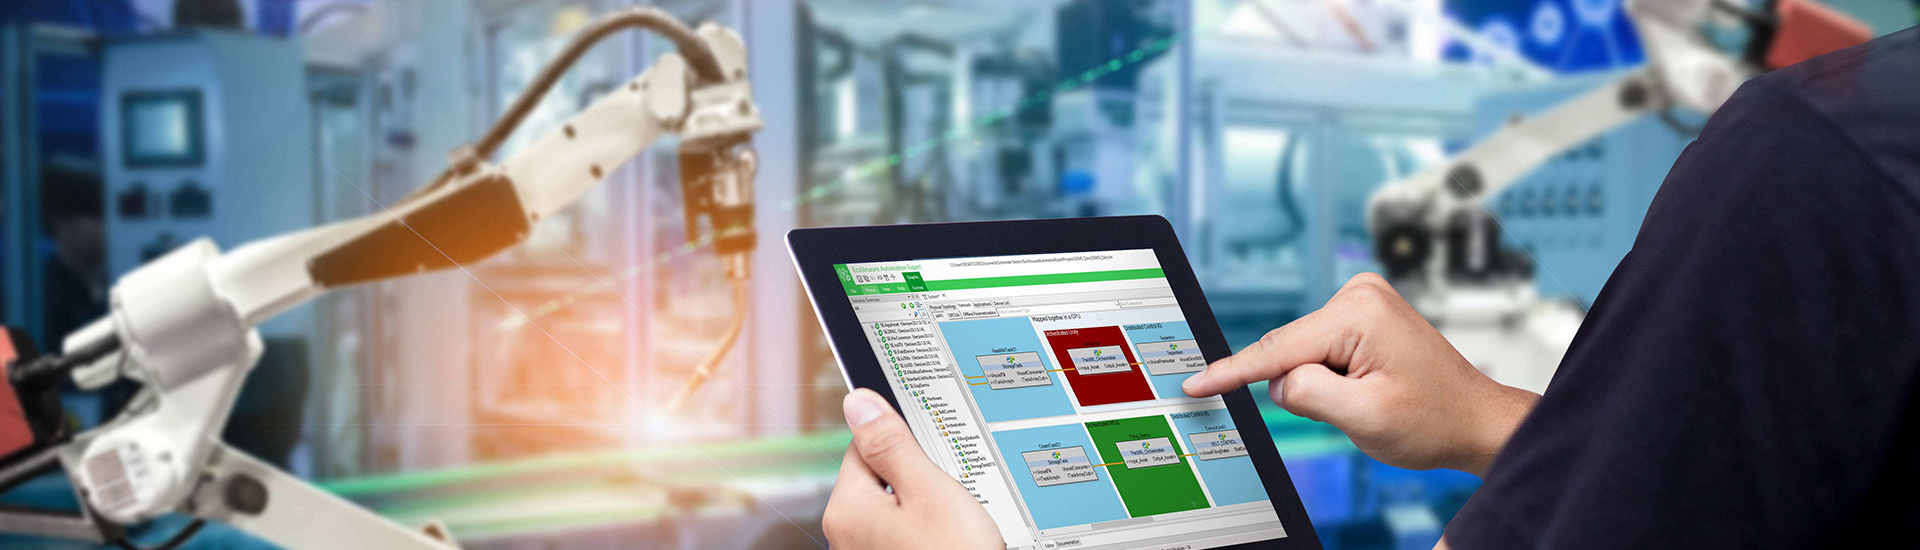
机器视觉系统的图像特征提取所说的是在默认的数字图像数据中发掘出可以精确、详细且不冗余地表述目标对象的数据。从上面定义中可以看到,基于人工特征工程开展缺陷检测最重要的步骤就是从源图像提炼出缺陷的特点数据。若提取的特点不太精确,这样的话借助于该特点所做出的判定也必定是不准确的。并且,若提取的特点不太精炼、特点空间维度太大,可能会导致之后机器视觉辨别算法的复杂度非常高,深陷“维度灾难”。

机器视觉业界开展表面缺陷视觉检测时常见的图像特征有几何特征、形状特征、颜色特征、纹理特征和灰度值特点。
缺陷最重要的特点就是几何特征,通常用缺陷的范围周长、总面积的大小、位置和缺陷质心等相关信息来表示。缺陷周长和面积的大小分别是缺陷边界及内部的像素点数量,利用统计像素数量就可以提炼其几何特征。
形状特征是指其矩形度、细长度、圆形度、致密度、不变矩、偏心率等表述数据。对形状特征的描述主要可分为基于轮廓形状和基于范围形状两类,划分方法就在于形状特征仅从轮廓中获取还是从形状范围中获取。几何特征和形状特征的结合是划分缺陷类型的重要指标。
颜色特征是图像检索中应用最普遍的视觉特点,也是许多人识别图像最重要的认知特点。与几何特征和形状特征不同,颜色特征具有一定的旋转、平移不变性,鲁棒性较强。颜色特征能通过颜色直方图、颜色聚合向量、颜色矩等方式来提炼和相匹配。
纹理特征是图像原有的一个重要特点,体现了工件表面的具有缓慢变化或者周期性变化的表面结构组织排布特性。常见的表述纹理特征的方式有统计法和频谱法。统计法是通过图像的直方图的矩对纹理结构特征开展表述,频谱法是依据傅里叶频谱特性来表示图像的纹理结构特征。
缺陷的灰度值特点是一种在图像的灰度值量化级内,对各像素点灰度值的分布的方式来进行统计的表征量,可以利用图像的灰度直方图数据(如方差、均值、熵)获得图像的灰度值特点。
机器视觉系统的缺陷图像的图像特征提取实现了从图像空间到特征空间的转换,在实际工程中可以将图像的多种基本特征组合,形成综合性的缺陷表述特征值。然而,不是所有特点对后续的缺陷检测与图像理解有作用。假如图像特征提取的过多,造成特征值维度比较高,会给机器视觉系统带来相当多的冗余信息和繁琐的计算量,还需要再使用主成分分析等方式进行降维。假如图像特征提取的较少,则会造成对缺陷的表述不太准确,造成准确率和精确度不尽人意。
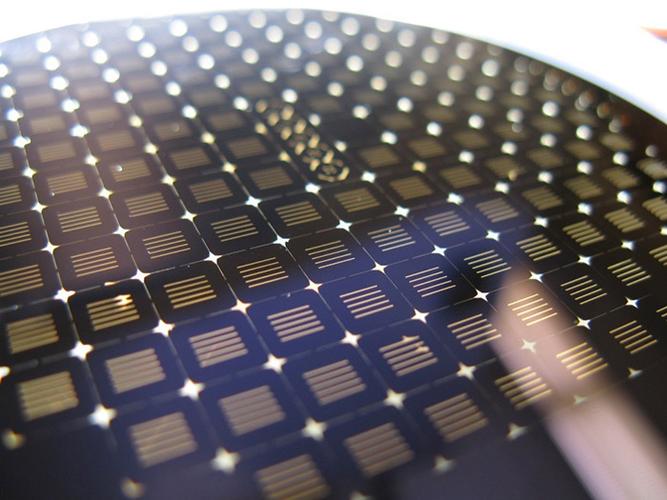 晶圆预对准机器视觉检测系统
2026-11-01
晶圆预对准是半导体制造中光刻、刻蚀、检测等工艺前的关键步骤。其核心目标是在晶圆被传输到工艺腔室(如光刻机工件台)之前,将晶圆的圆心定位到机械手已知的中心位置,并将缺口(Notch)或平边(Flat)旋转到预设的固定角度。
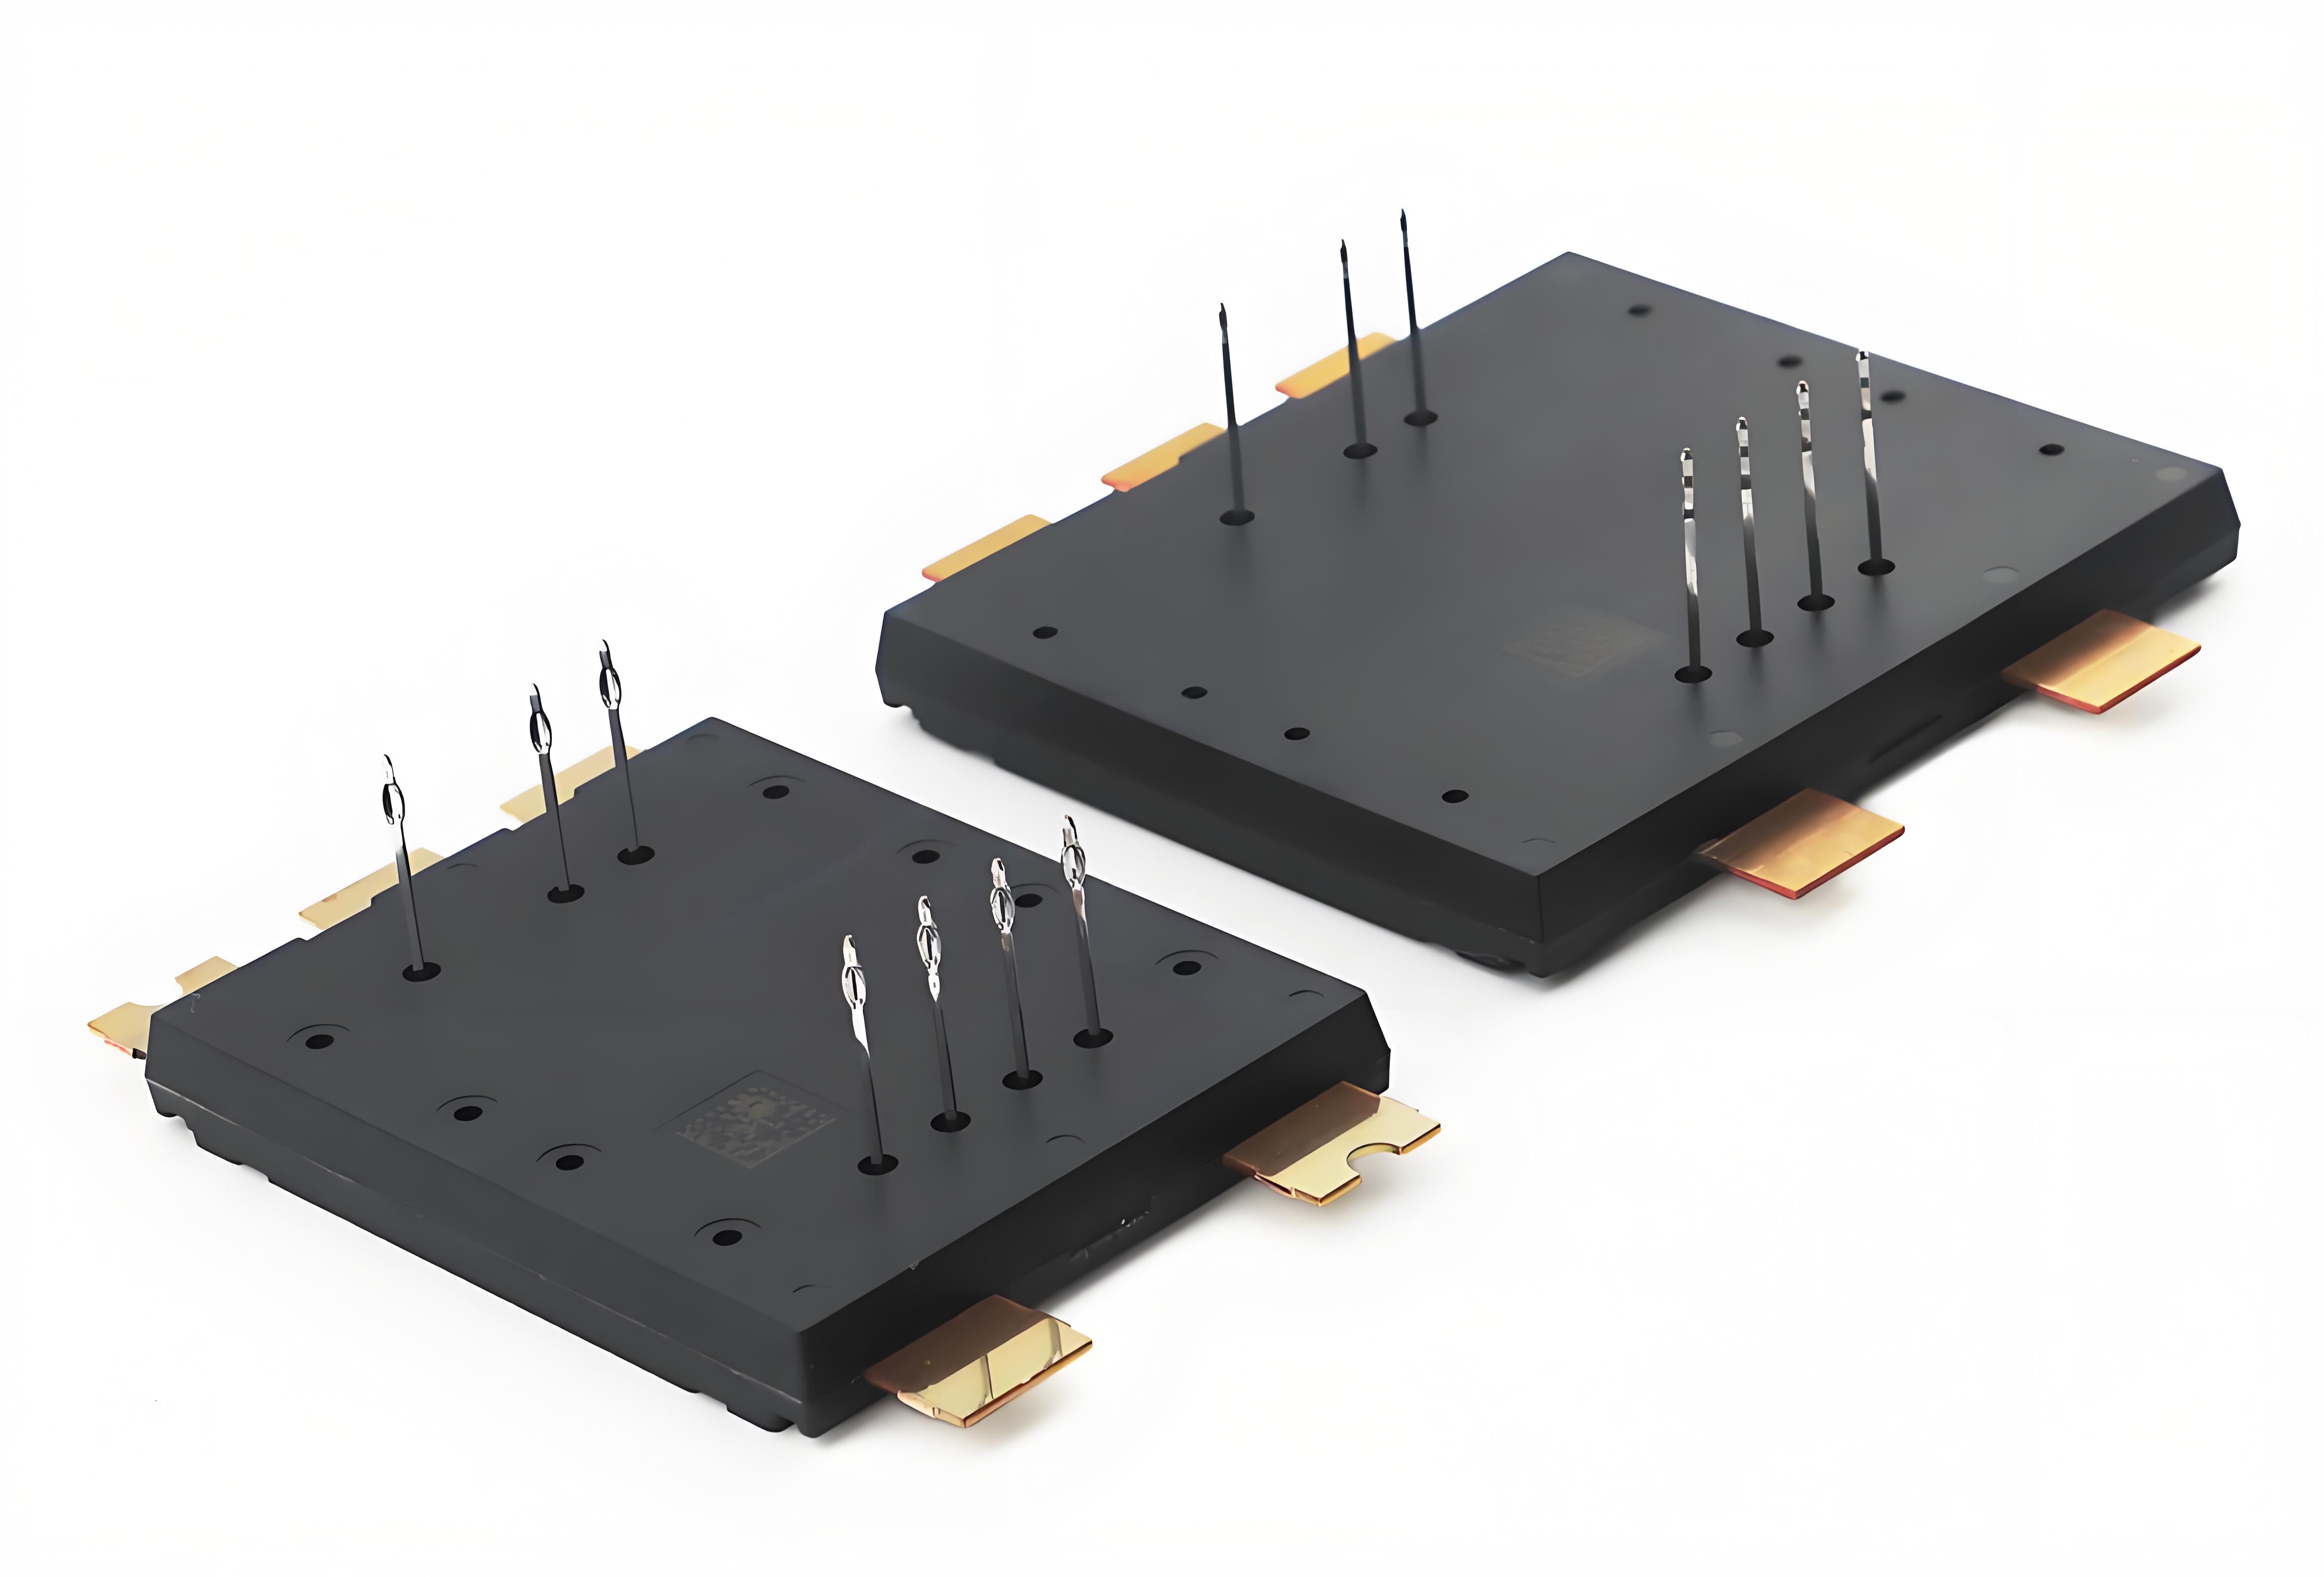 倒装芯片对位凸点高度视觉检测系统
2026-11-01
随着先进封装向高密度、细间距发展,凸点尺寸已缩小至20~100μm,这对检测系统提出了微米乃至亚微米级的分辨力要求。传统接触式测量或2D视觉已无法满足需求,因为它们难以应对高反光、透明或陡峭的凸点表面,也无法提供键合所必需的高度信息。
 芯片引线键合焊点机器视觉定位系统
2026-11-01
芯片引线键合焊点机器视觉定位系统是半导体封装后道工序中的核心环节,它通过非接触式的光学成像与图像处理算法,为键合机提供高精度的芯片、焊盘及引线框架的位置坐标,引导劈刀完成微米级的精确键合。随着芯片向高密度、细间距方向发展,视觉定位系统的精度与速度已成为决定封装良率的关键。
 芯片MEMS传感器防水密封点胶视觉检测系统
2026-10-22
MEMS传感器对气密性和洁净度要求极高,传统点胶方式难以兼顾微米级精度与良率稳定性。当前主流方案是将高精度喷射阀、多视觉检测与智能工艺闭环整合,实现从定位、点胶到检测的全流程自动化。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图