服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
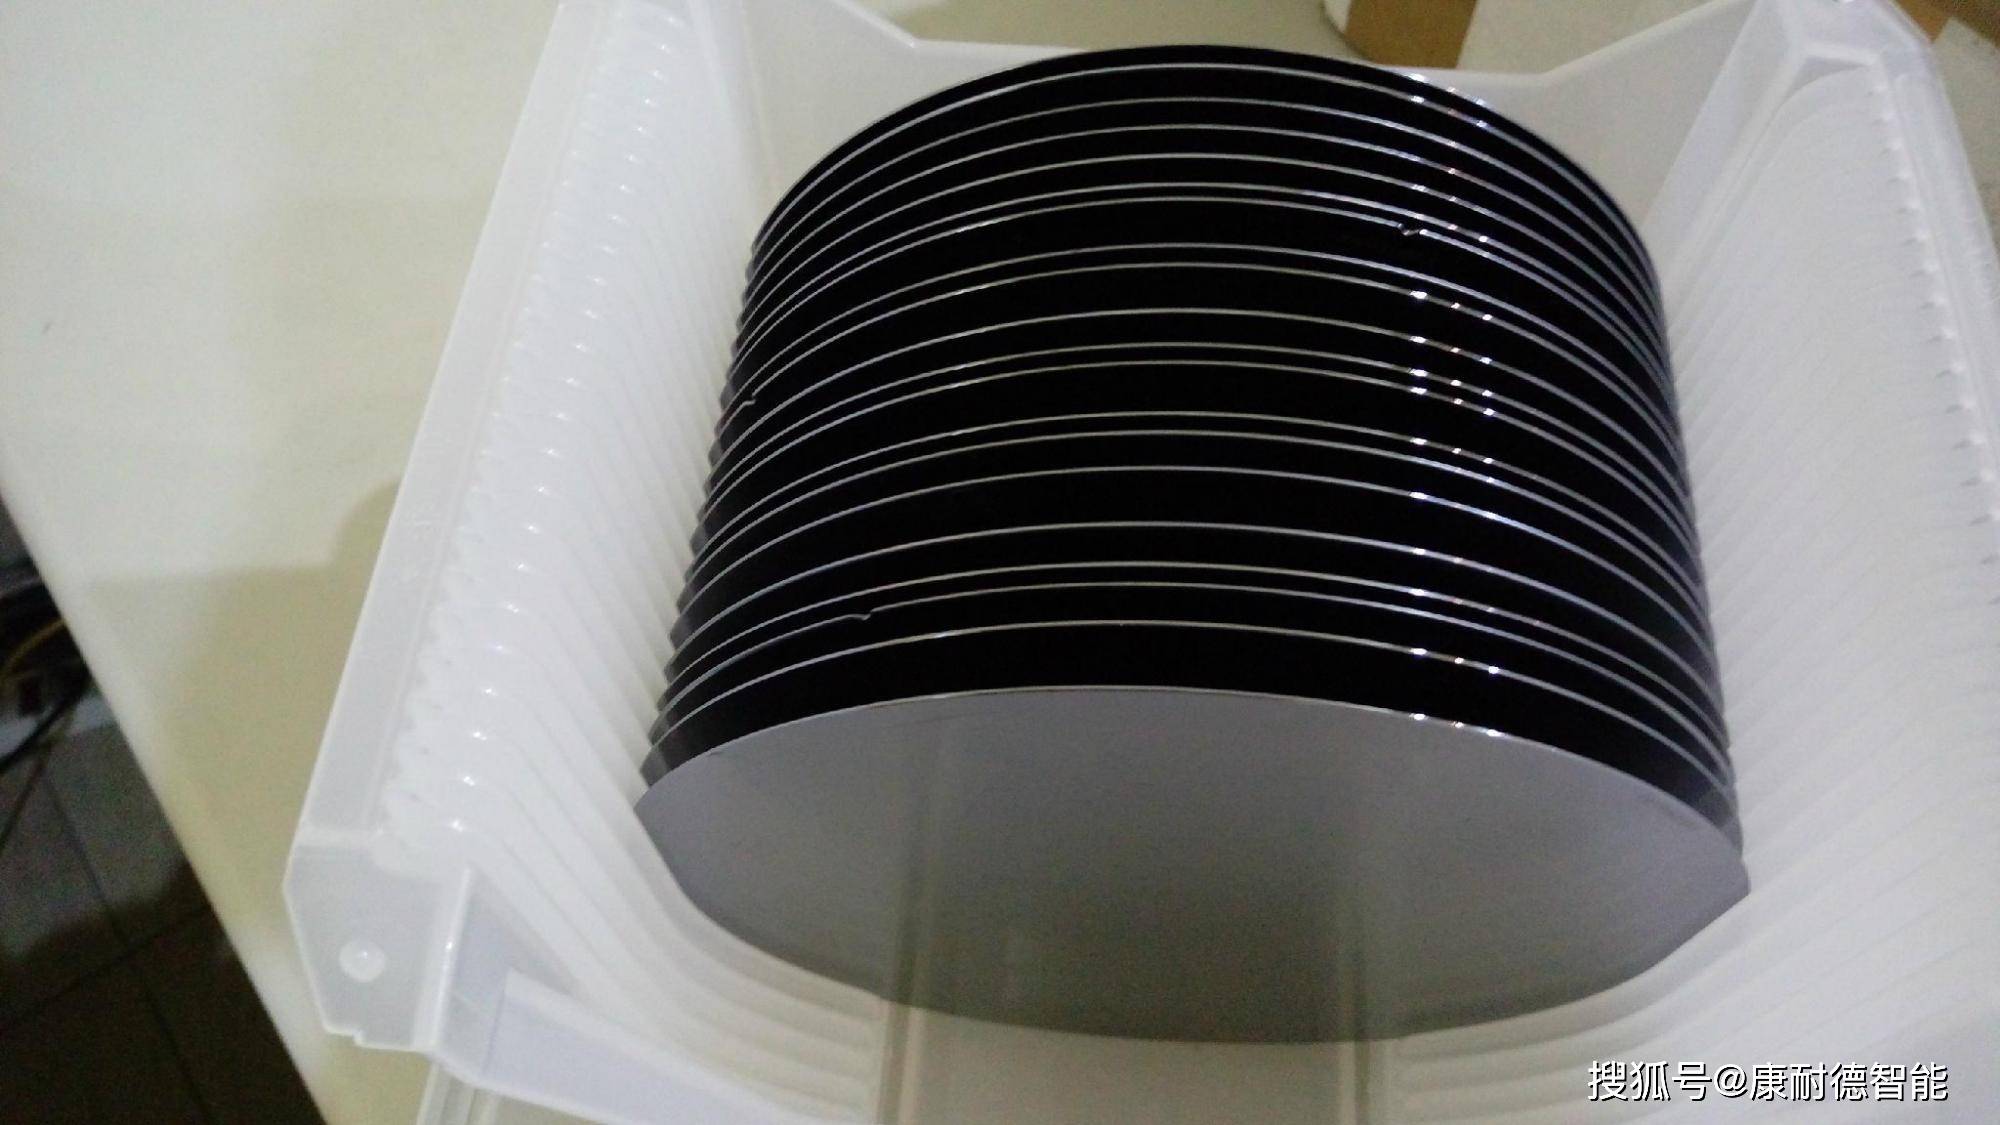
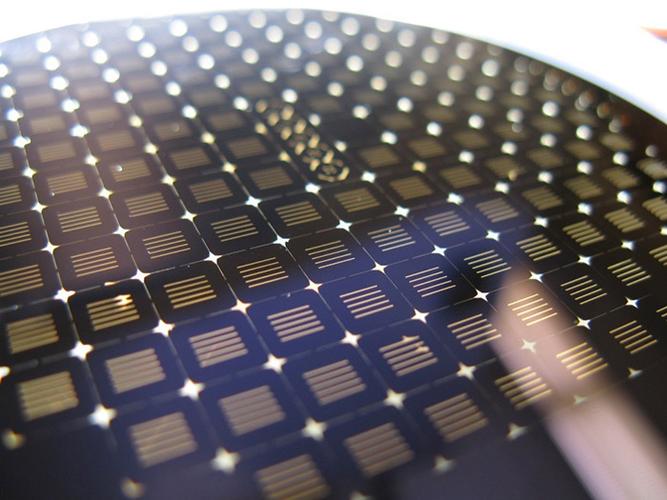
(化学机械抛光)后凸块高度测量是半导体先进封装工艺中的关键质量控制环节。机器视觉测量系统主要用于检测凸块(Bump)的高度、共面性(Coplanarity)以及缺陷,确保倒装芯片(Flip Chip)等封装工艺的可靠性。
核心技术原理
1. 白光干涉测量技术
原理:采用相干光扫描成像,通过干涉图像的分层叠加精确重建微三维形貌
精度:可达亚纳米级(<1nm)检测精度
应用:测量CMP后的平坦度、凸块高度、TSV(硅通孔)等三维形貌信息
2. 光谱共焦位移传感技术
原理:利用多棱镜色散部件,通过不同波长光线的相位差计算高度
精度:最高可达0.1μm,测量角度大,适应性强
优势:可同时检测视觉外观和厚度,提升产品良率
3. 3D线激光/线共焦扫描
技术:采用线共焦传感器(如FocalSpec 3D 1201)扫描获取3D点云数据
特点:可同时生成三维地形、三维层析成像和二维强度数据
分辨率:可达50nm,扫描速度高达3KHz
2. 核心算法逻辑
CMP后凸块测量的难点在于“找基准面”。CMP工艺的目标通常是使凸块顶部平坦化,或者使凸块高度与周围介质层(如SiO₂或聚酰亚胺PI)共面。算法需精确分离以下三个关键特征:
全局基准面拟合 (Global Planarization):利用最小二乘法或M-estimator算法,拟合晶圆背面或正面非图案区域的平面。用于消除晶圆因吸盘吸附产生的微米级形变。
局部区域分割 (Segmentation):
凸块顶部 (Bump Top):需在镜面反射图像中准确识别凸块边缘。CMP后的铜表面非常光滑,极易产生高光(Over-exposure),算法需采用自适应阈值或基于深度学习的边缘检测(如U-Net变体)来精确提取ROI。
介质层 (Dielectric Layer):通常指凸块之间的“场区”。CMP后,场区可能比凸块低(过抛光)或残留氧化物(欠抛光)。算法需计算凸块顶平面与场区平面的相对高度差(Step Height)。
离群值剔除 (Outlier Removal):CMP后可能残留研磨颗粒或微小刮伤。系统需利用统计学(如3σ准则或四分位距IQR)自动剔除这些非真实凸块高度的异常点,防止误判。
系统主要功能
凸块高度: 亚纳米级精度, 倒装芯片凸块质量控制
共面性检测 :全晶圆100%检测, 确保焊接可靠性
铜柱/RDL测量: 线宽、线高、粗糙度 ,再布线层工艺监控
CMP后平坦度: 碟形凹陷(Dishing)、侵蚀(Erosion) CMP工艺优化
TSV深度: 高深宽比沟槽/通孔, 3D封装集成
技术挑战与发展趋势
高精度要求:随着凸块尺寸微缩至微米级,测量精度需达到亚微米甚至纳米级
高反光表面:金属凸块表面反光强烈,需采用特殊光学设计抑制干扰
在线检测需求:从离线抽检向100%在线全检发展,提升产率和质量控制
AI集成:结合深度学习算法进行缺陷自动分类和预测性维护
测量流程示例(3D视觉方案)
基准面建立:选择PCB/晶圆基板作为高度参考基准
点云获取:通过3D传感器扫描获取凸块三维点云数据
图像处理:将点云转换为深度图,采用Blob分析定位每个凸块
高度计算:测量各凸块相对于基准面的高度及缺失情况
数据分析:统计高度分布、共面性误差,生成检测报告
该系统在半导体先进封装(如BGA、CSP、Fan-out等)中具有不可替代的作用,是保障芯片互连可靠性的关键质量关卡。
 晶圆预对准机器视觉检测系统
2026-11-01
晶圆预对准是半导体制造中光刻、刻蚀、检测等工艺前的关键步骤。其核心目标是在晶圆被传输到工艺腔室(如光刻机工件台)之前,将晶圆的圆心定位到机械手已知的中心位置,并将缺口(Notch)或平边(Flat)旋转到预设的固定角度。
 倒装芯片对位凸点高度视觉检测系统
2026-11-01
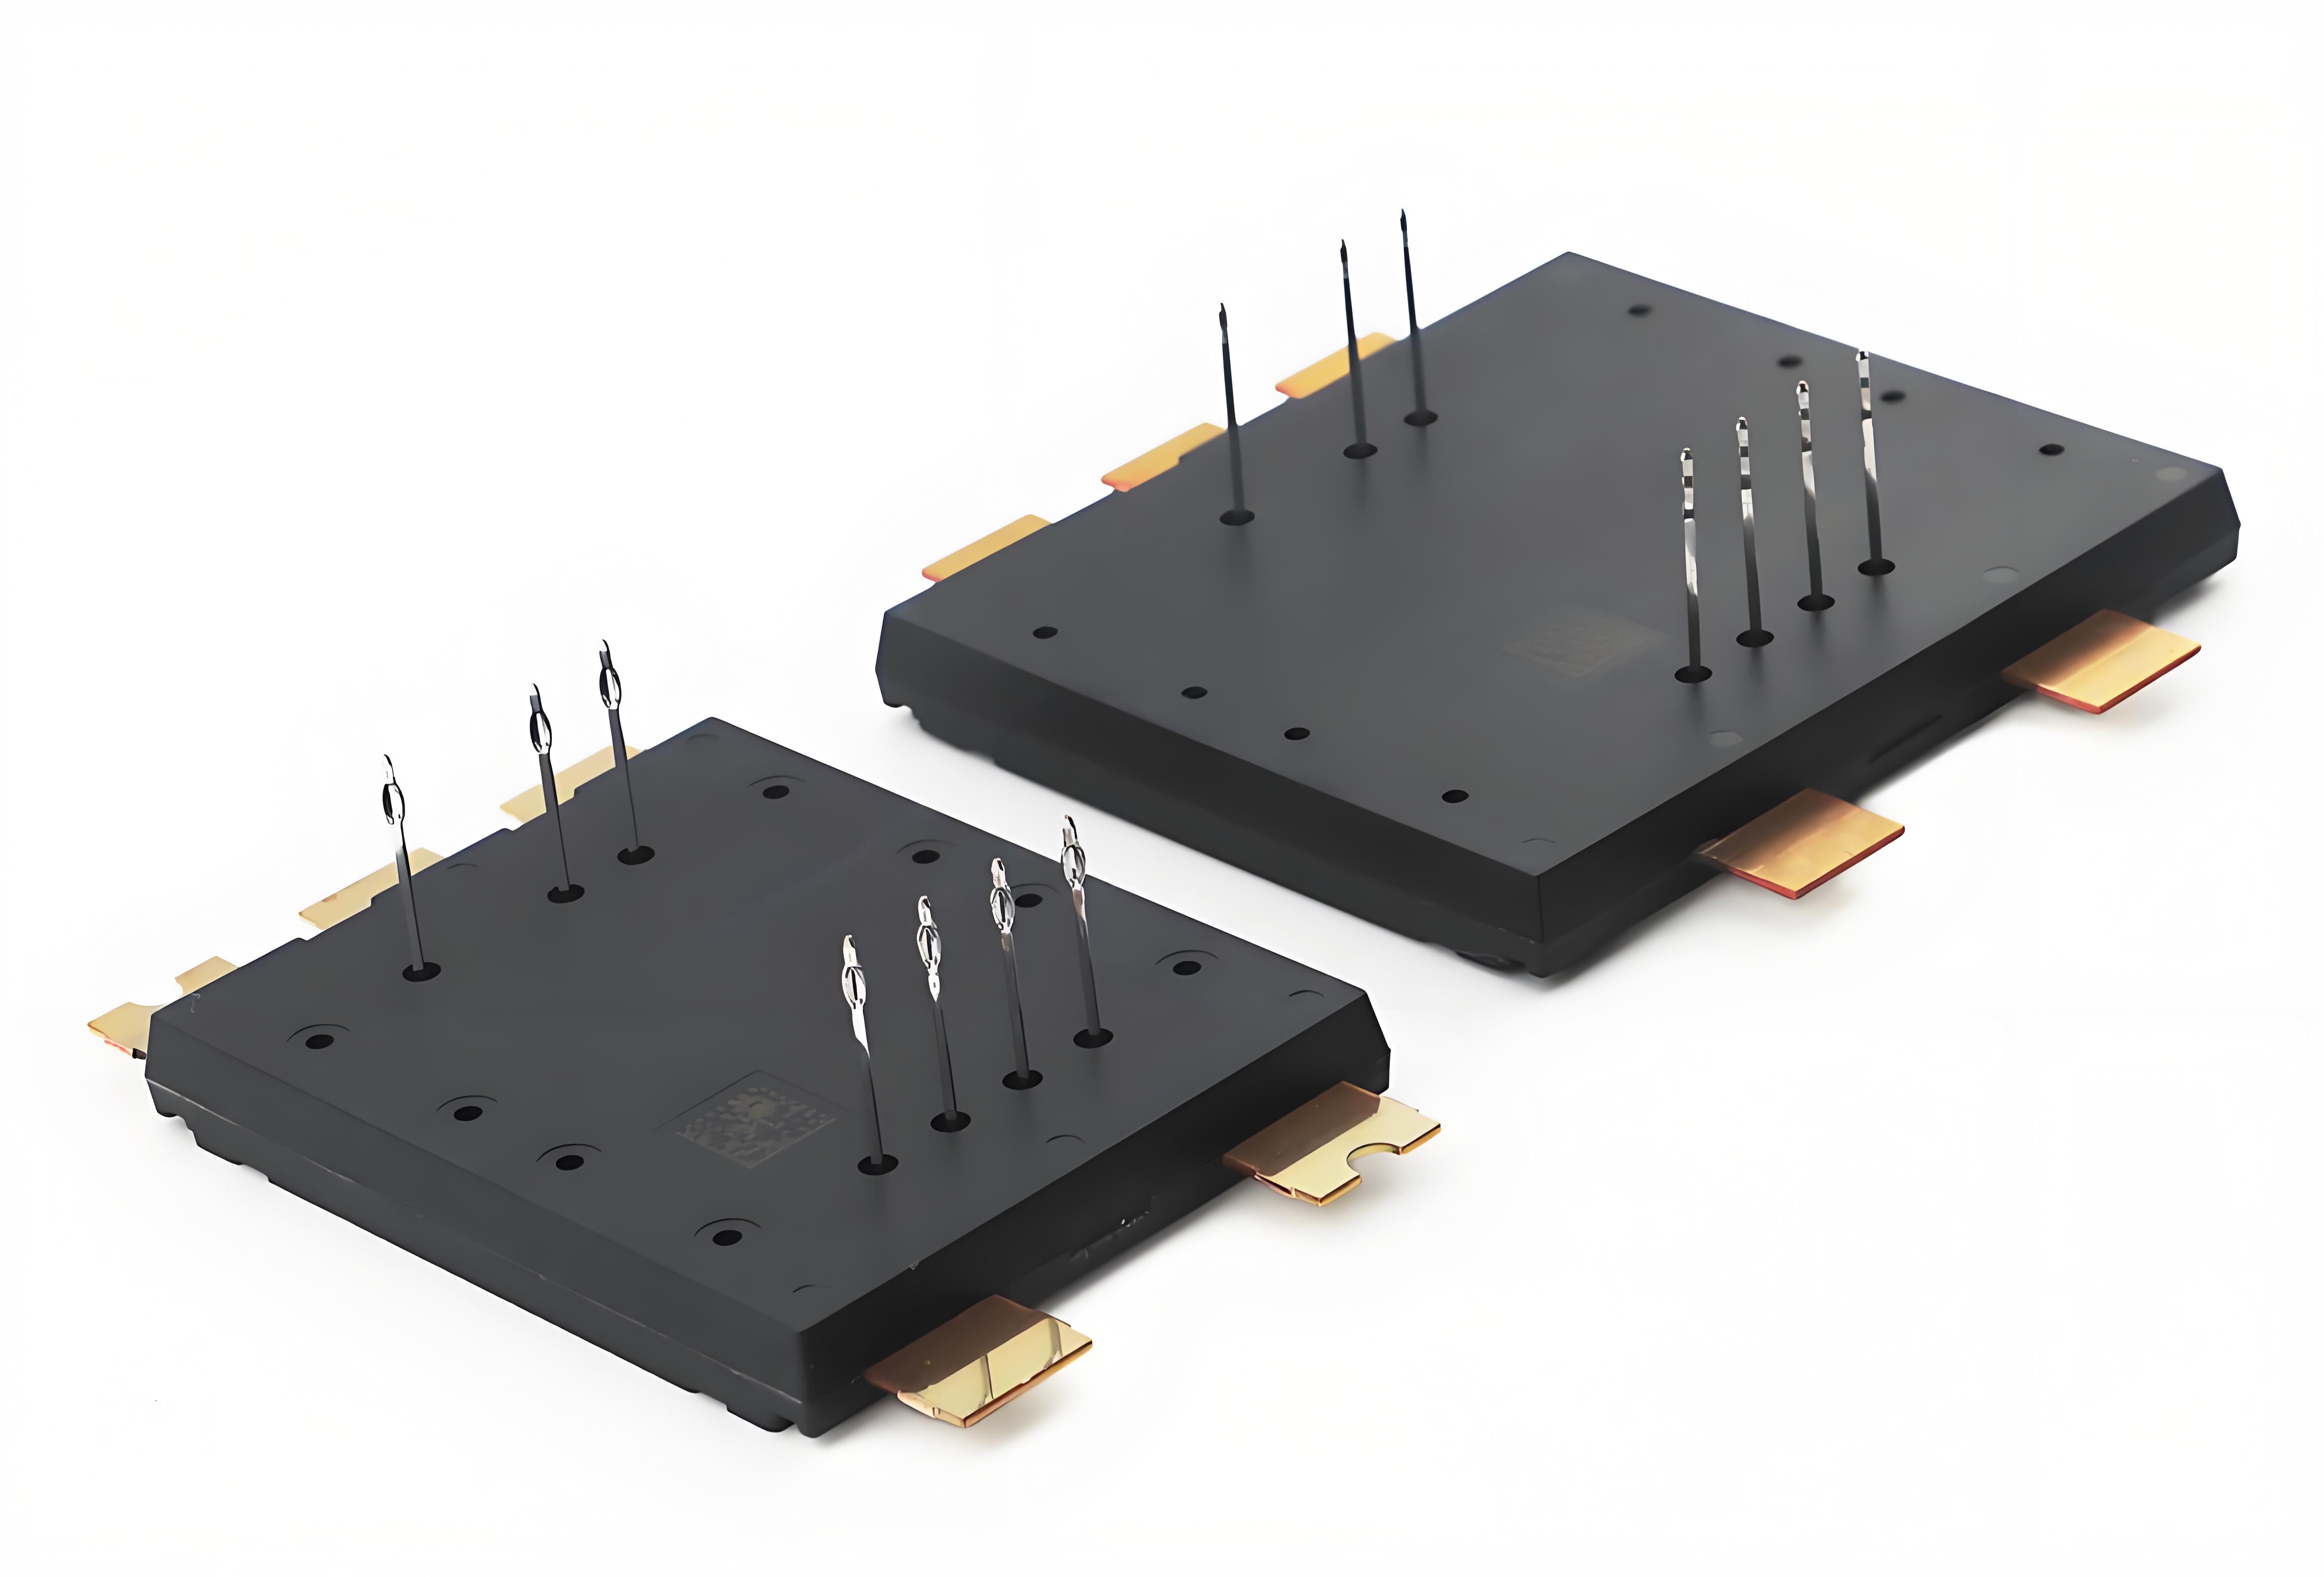
随着先进封装向高密度、细间距发展,凸点尺寸已缩小至20~100μm,这对检测系统提出了微米乃至亚微米级的分辨力要求。传统接触式测量或2D视觉已无法满足需求,因为它们难以应对高反光、透明或陡峭的凸点表面,也无法提供键合所必需的高度信息。
 芯片引线键合焊点机器视觉定位系统
2026-11-01
芯片引线键合焊点机器视觉定位系统是半导体封装后道工序中的核心环节,它通过非接触式的光学成像与图像处理算法,为键合机提供高精度的芯片、焊盘及引线框架的位置坐标,引导劈刀完成微米级的精确键合。随着芯片向高密度、细间距方向发展,视觉定位系统的精度与速度已成为决定封装良率的关键。
 芯片MEMS传感器防水密封点胶视觉检测系统
2026-10-22
MEMS传感器对气密性和洁净度要求极高,传统点胶方式难以兼顾微米级精度与良率稳定性。当前主流方案是将高精度喷射阀、多视觉检测与智能工艺闭环整合,实现从定位、点胶到检测的全流程自动化。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图