服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
随着先进封装向高密度、细间距发展,凸点尺寸已缩小至20~100μm,这对检测系统提出了微米乃至亚微米级的分辨力要求。传统接触式测量或2D视觉已无法满足需求,因为它们难以应对高反光、透明或陡峭的凸点表面,也无法提供键合所必需的高度信息。
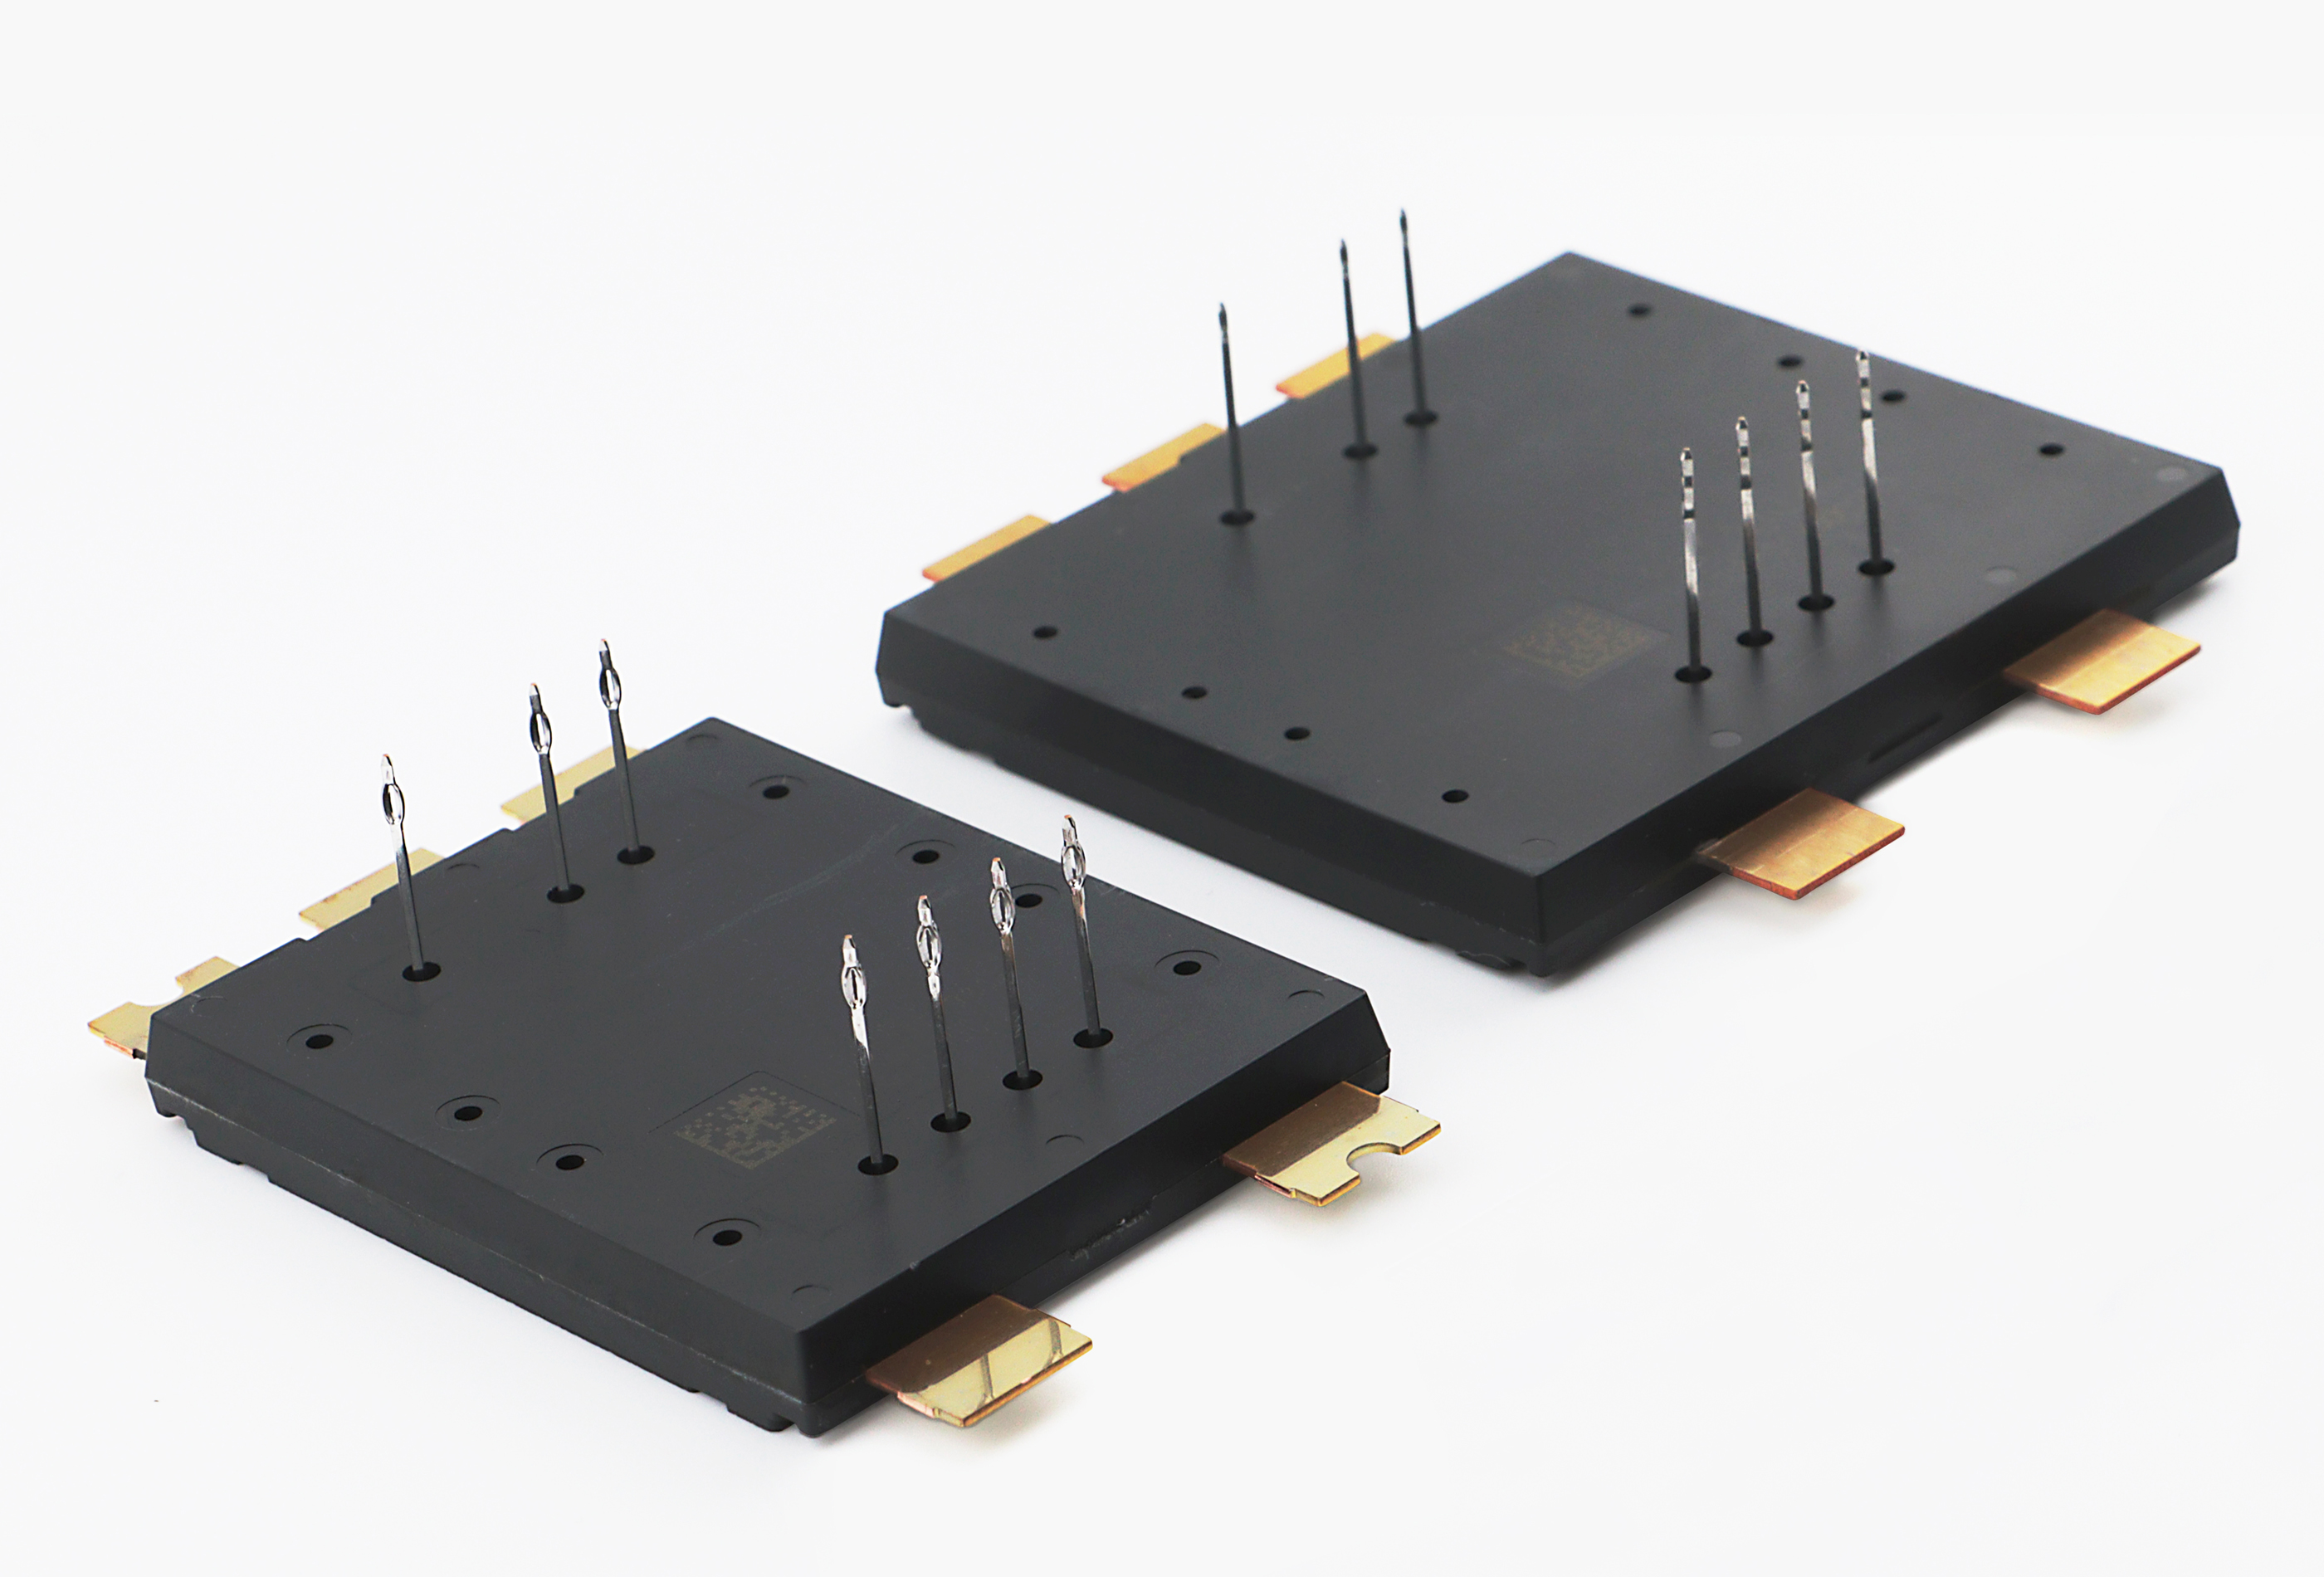
该系统的核心价值在于,它能在键合前100%全检每个凸点的高度与共面性,提前发现工艺偏差,而不是等到组装完成后才发现问题。这为工艺优化提供了即时数据反馈,能显著缩短新封装架构的开发周期。
⚙️ 核心技术原理:如何“看见”高度
系统通常采用多种光学原理来获取凸点的三维信息,主流技术包括:
光谱共焦位移测量:利用白光通过色散镜头后,不同波长光聚焦在不同高度的特性。通过分析反射光谱中峰值波长,即可精确计算高度。其重复精度可达3nm,线性精度达±0.02% F.S.,非常适合测量高反光或透明表面的微凸点。
白光扫描干涉测量(WSI):通过扫描物镜,使参考光与从凸点表面反射的光产生干涉条纹,再通过算法重建三维形貌。该技术能实现纳米级的表面高度测量,是高端检测设备(如INTEKPLUS的WSI系统)的常用方案,高度精度可达±1μm。
激光三角测量法:通过激光束扫描凸点,用位置敏感探测器(PSD)或CCD相机检测反射光点的位移变化,从而计算高度。这是一种成熟的高速测量方法,常采用双激光对称扫描结构来消除测量死角。
结构光/条纹投影轮廓术:向凸点表面投射编码的光栅条纹,通过分析条纹的变形来获取三维形貌。例如,显微条纹投影轮廓术(MFPP) 在晶圆级封装中可实现小于0.65μm的最大测量误差,并具有良好的在线检测吞吐量。
系统核心组成
一套完整的检测系统通常由以下部分构成:
光学成像模组:系统的“眼睛”。根据所选原理,可能包含光谱共焦探头、干涉物镜、激光扫描振镜或高分辨率CCD/CMOS相机。为兼顾效率与精度,高端系统常采用多CCD视野或双光学系统设计。
精密运动平台:负责承载和精确定位晶圆或芯片。通常由高精度XY定位载台和Z轴组成,配合光栅尺实现闭环控制,确保在高速扫描下的定位精度。
图像处理与运算主机:系统的“大脑”。负责运行三维重建算法、高度计算模型以及缺陷识别软件。强大的GPU加速计算能力对于实现高速在线检测至关重要。
软件与数据分析系统:提供用户操作界面,并输出测量结果。功能包括生成高度分布图、共面性趋势图,进行统计分析(如3σ值),并根据预设阈值自动判定良品与不良品。
关键性能指标
评估一套系统性能的核心参数包括:
高度测量精度:可达±1μm甚至纳米级(如光谱共焦的3nm重复精度)。
测量重复性(3σ):优秀系统可达到≤1.0μm,确保测量结果的稳定性。
测量速度:采样频率可达32kHz,配合高速运动平台,满足在线全检的产能需求。
可测凸点尺寸:需适配20~100μm甚至更小的微凸点。
测量角度:最大可达±60°,以应对凸点侧壁或基板翘曲带来的倾斜表面。
典型应用与挑战
该系统广泛应用于倒装芯片(Flip Chip)键合前检测、晶圆级封装(WLP)、面板级封装(PLP) 以及2.5D/3D堆叠等工艺环节。
在实际应用中,系统面临的主要挑战包括:
高反光与透明材料:金属凸点和透明保护层会导致常规光学信号闪跳或丢失,需要光谱共焦等对反射特性不敏感的技术。
晶圆翘曲:大面积晶圆或面板在工艺后存在翘曲,要求系统具备大范围Z轴追踪能力或拼接测量算法,以完整捕捉表面高度分布。
高速与高精度矛盾:在保证纳米级精度的同时实现毫秒级检测节拍,对光学系统、运动控制和算
倒装芯片凸点高度视觉检测系统是先进封装良率控制的关键环节。它通过光谱共焦、白光干涉或激光三角测量等非接触光学技术,结合高精度运动平台和智能算法,实现对微凸点三维形貌的快速、精准量化。随着封装技术向更小间距、更高密度发展,这类系统正向着更高精度(纳米级)、更高速度(在线全检)和更强适应性(应对翘曲、高反光表面) 的方向持续演进。
 晶圆预对准机器视觉检测系统
2026-11-01
晶圆预对准是半导体制造中光刻、刻蚀、检测等工艺前的关键步骤。其核心目标是在晶圆被传输到工艺腔室(如光刻机工件台)之前,将晶圆的圆心定位到机械手已知的中心位置,并将缺口(Notch)或平边(Flat)旋转到预设的固定角度。
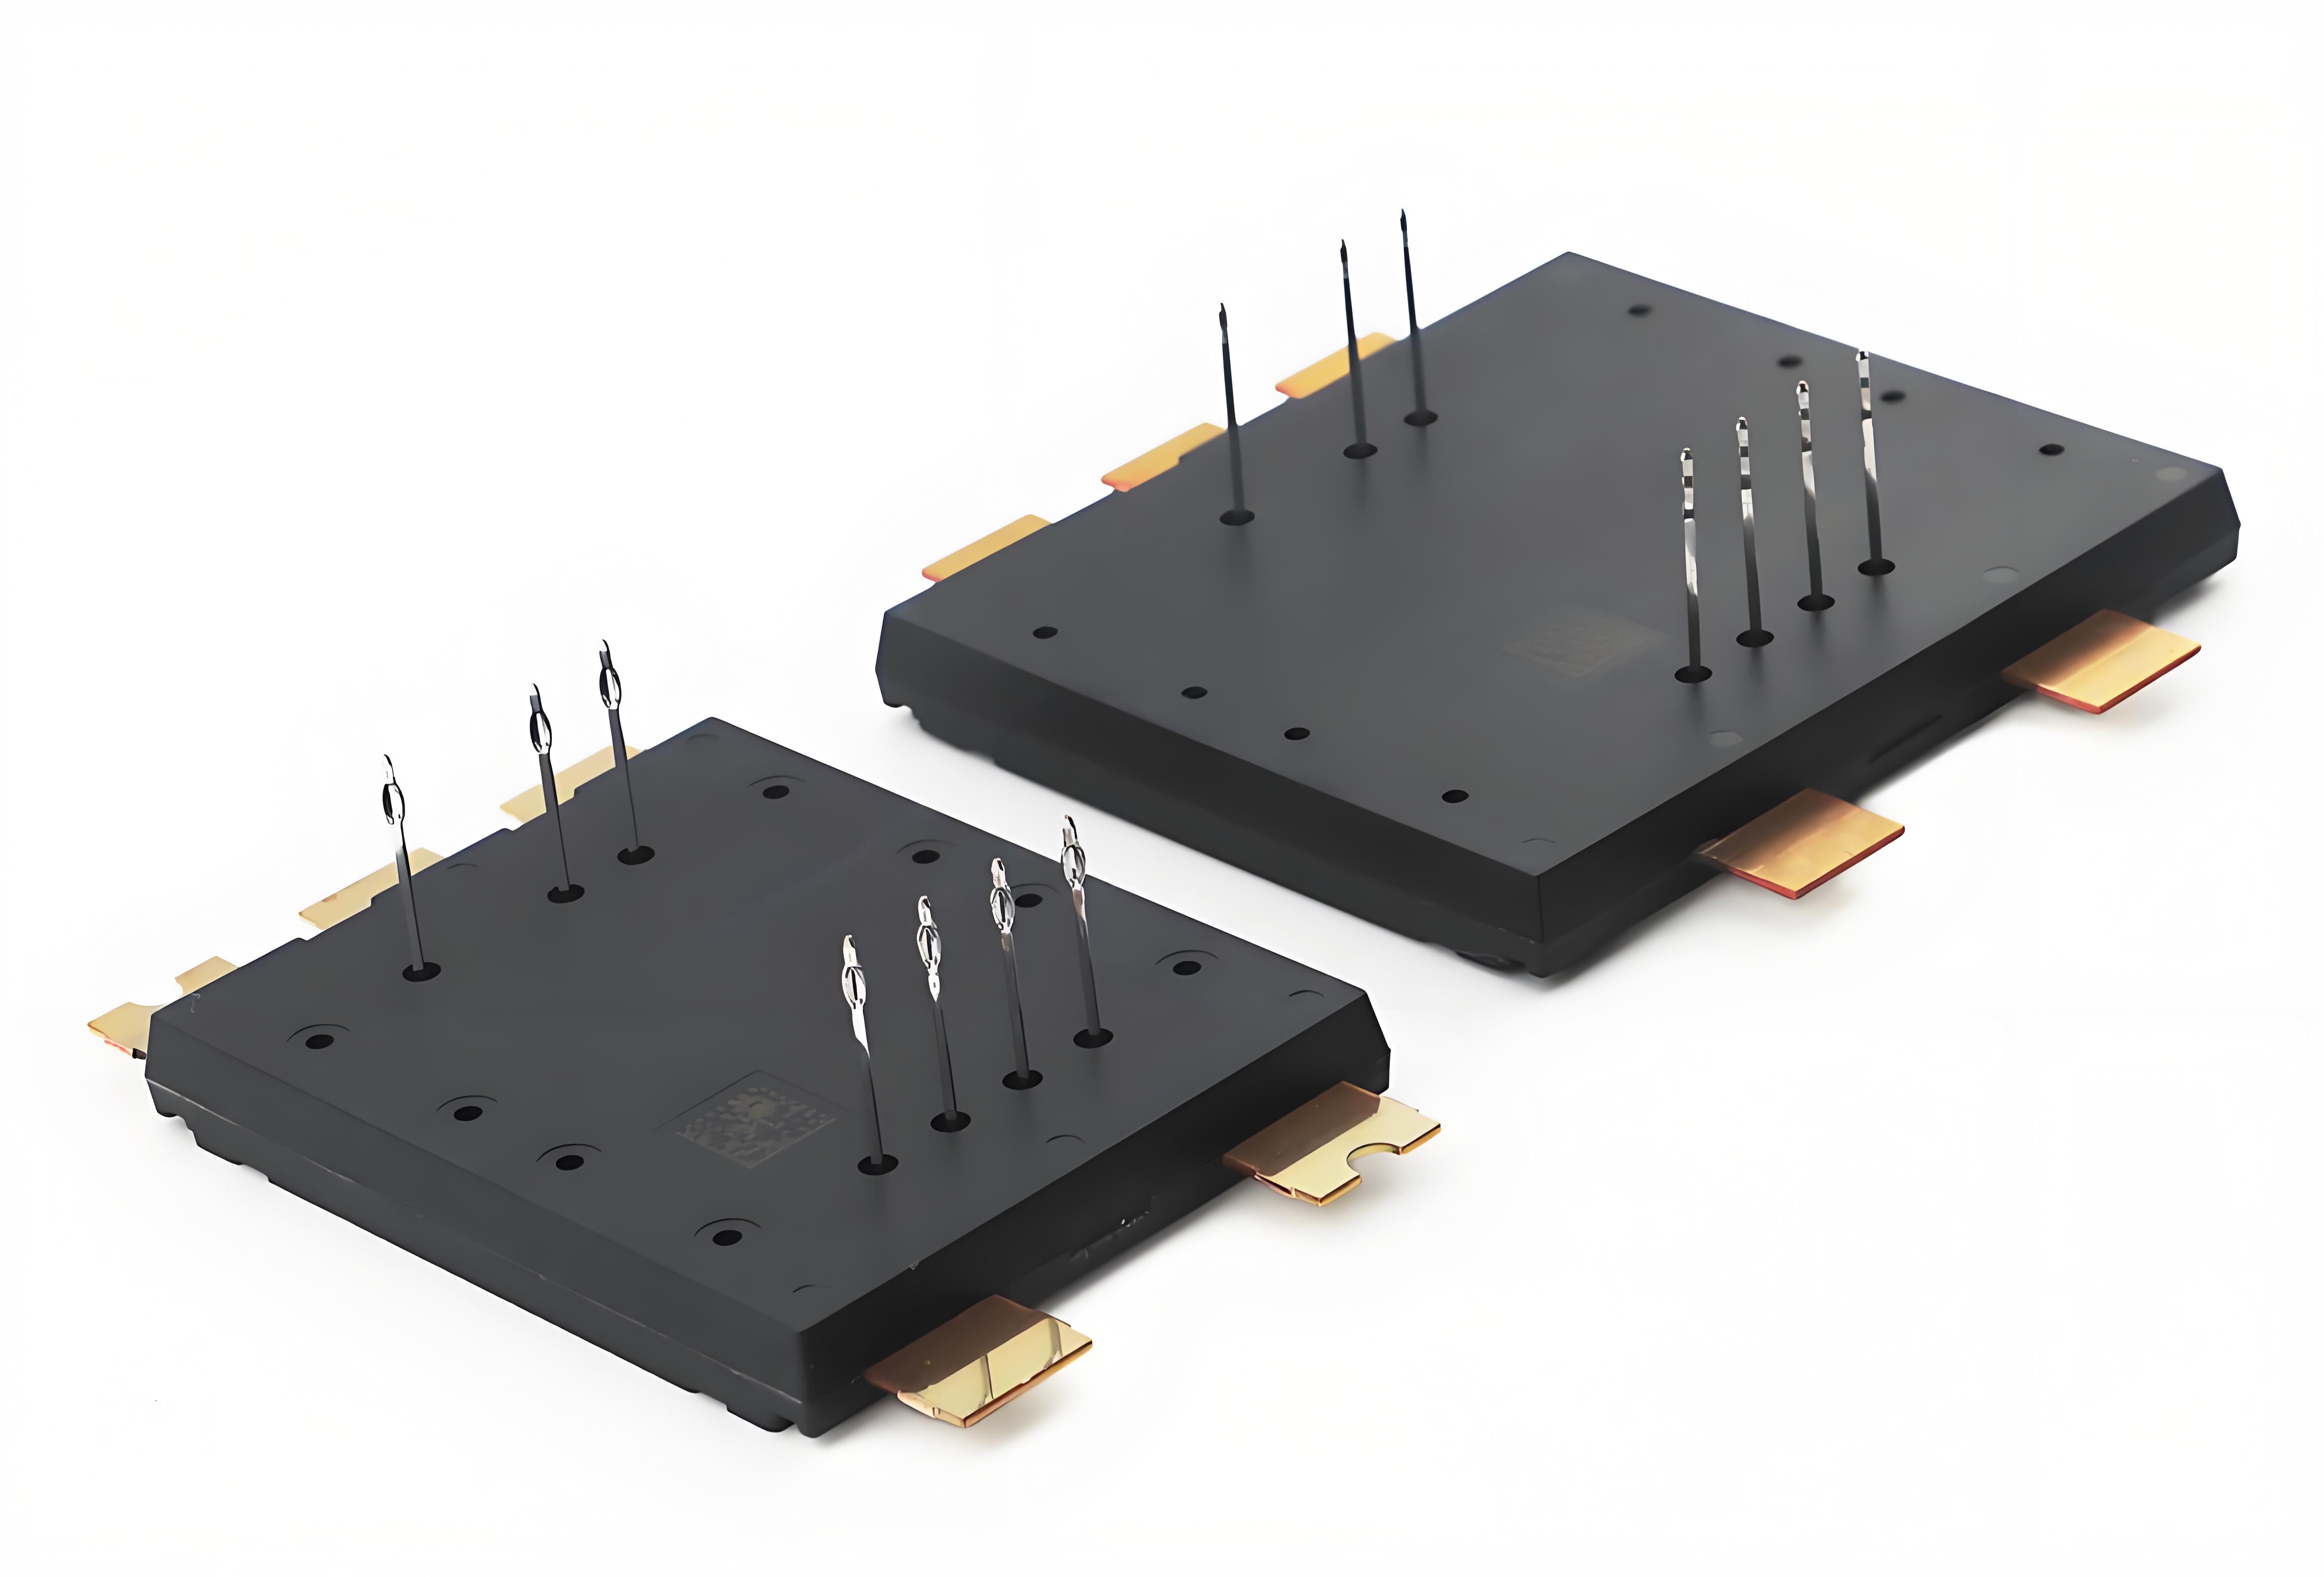 倒装芯片对位凸点高度视觉检测系统
2026-11-01
随着先进封装向高密度、细间距发展,凸点尺寸已缩小至20~100μm,这对检测系统提出了微米乃至亚微米级的分辨力要求。传统接触式测量或2D视觉已无法满足需求,因为它们难以应对高反光、透明或陡峭的凸点表面,也无法提供键合所必需的高度信息。
 芯片引线键合焊点机器视觉定位系统
2026-11-01
芯片引线键合焊点机器视觉定位系统是半导体封装后道工序中的核心环节,它通过非接触式的光学成像与图像处理算法,为键合机提供高精度的芯片、焊盘及引线框架的位置坐标,引导劈刀完成微米级的精确键合。随着芯片向高密度、细间距方向发展,视觉定位系统的精度与速度已成为决定封装良率的关键。
 芯片MEMS传感器防水密封点胶视觉检测系统
2026-10-22
MEMS传感器对气密性和洁净度要求极高,传统点胶方式难以兼顾微米级精度与良率稳定性。当前主流方案是将高精度喷射阀、多视觉检测与智能工艺闭环整合,实现从定位、点胶到检测的全流程自动化。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图