服务热线
0769-28680919
153-2293-3971 / 177-0769-6579
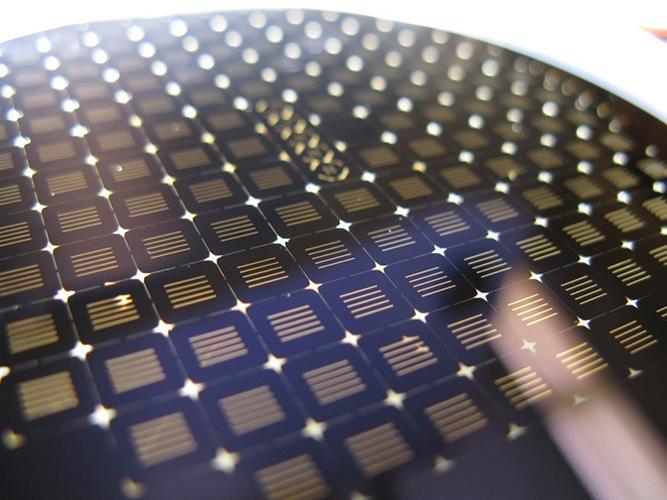
晶圆预对准是半导体制造中光刻、刻蚀、检测等工艺前的关键步骤。其核心目标是在晶圆被传输到工艺腔室(如光刻机工件台)之前,将晶圆的圆心定位到机械手已知的中心位置,并将缺口(Notch)或平边(Flat)旋转到预设的固定角度。
1. 系统硬件组成
A. 视觉传感器
面阵相机:主流配置。通常搭配高分辨率、低畸变的远心镜头。远心镜头能消除因物距变化带来的放大倍率误差,对于计算晶圆圆心至关重要。
线扫相机:用于大尺寸晶圆或需要检测晶圆边缘微缺陷的场景。晶圆旋转时,线扫相机拼接出完整的边缘图像。
光源:通常采用背光源(红外或白光)。背光照明能突出晶圆的边缘轮廓,忽略晶圆表面的图案(Die)干扰。对于透明晶圆(如玻璃衬底),通常采用红外光源,利用硅材料对红外光透明的特性来获取清晰边缘。
B. 运动平台
旋转平台(R-Theta):核心执行机构。通常由直驱电机(DD马达)构成,具备高精度编码器,负责带动晶圆匀速旋转,并在精对准时进行微调。
对中/寻边机构:部分系统配备径向(R轴)滑动模组,配合视觉算法,在晶圆偏心过大时,通过移动夹爪将晶圆中心拉近至机械手抓取中心。
C. 真空吸附卡盘
在旋转过程中,为了防止晶圆打滑导致角度丢失,通常使用真空吸附或边缘夹持机构(End-Effector)固定晶圆。
2. 核心算法逻辑
视觉检测算法主要分为两个阶段:粗对准 和 精对准。
阶段一:圆心定位
传统的圆心定位依赖“三点定圆”法,即旋转晶圆,相机在不同角度抓取晶圆边缘的三组点坐标,计算出圆心偏移量。但现代系统多采用全局边缘拟合:
边缘检测:晶圆旋转360度(或360度+),相机连续采集边缘点坐标(极坐标形式)。
去噪与滤波:剔除缺口(Notch)或平边(Flat)处的异常点。
圆拟合:利用最小二乘法或随机采样一致性(RANSAC)算法,将剩余的有效边缘点拟合为圆。
输出:得到当前晶圆圆心相对于旋转中心的偏心量(ΔX, ΔY)。
阶段二:缺口/平边检测与定向
晶圆有严格的晶向要求(如<100>或<111>),通过缺口或平边定位来实现。
特征提取:在圆心定位采集的边缘数据中,识别出曲率发生剧烈变化的区域。
缺口:呈现为圆弧向内凹陷。算法需精确计算缺口的深度、夹角以及中心点相对于圆心连线的角度。
平边:呈现为一段直线段。需计算直线段的法线方向。
动态补偿:由于机械惯性,当旋转至目标角度停止时,存在过冲。视觉系统需进行二次检测,确认最终停止后的实际角度偏差,并下发微调指令。
3. 关键技术难点与解决方案
A. 晶圆边缘的透明/半透明特性
难点:对于未镀膜的裸硅片,边缘透光;对于已镀膜(如光刻胶、金属层)的晶圆,边缘反射特性复杂,传统视觉难以稳定提取亚像素级边缘。
解决:采用短波红外光源(如850nm-1200nm)配合对应的红外相机。硅材料在红外波段下变得不透明或具有稳定的透射率,能有效屏蔽表面图案干扰,获得清晰稳定的边缘轮廓。
B. 极片离心与机械误差
难点:如果晶圆初始放置偏心过大(例如超过5mm),旋转时晶圆会撞击传感器或飞出。
解决:系统通常设计两步走逻辑。
粗偏心检测:晶圆低速旋转一个较小角度(如90度),粗略估算偏心量。若偏心过大,先通过R轴执行机构推正。
精对准:推正后,进行全周旋转精测。
C. 多尺寸兼容性
现代先进封装和半导体产线通常需要兼容2寸到12寸(300mm)晶圆,甚至包括碎片。
解决:视觉系统需具备自动变焦或大景深远心镜头,软件需内置不同尺寸的模板,能够自动识别晶圆尺寸并切换算法参数(如缺口深度阈值)。
4. 应用场景
光刻机:对精度要求最高,预对准需配合工件台实现纳米级叠对精度。
晶圆检测设备:用于AOI(自动光学检测)前,确保晶圆每次进入检测工位的位置和角度一致,避免因姿态差异导致检测误判。
晶圆分选机:需要高频次、高速度的预对准,以保证UPH(每小时产出)。
 晶圆预对准机器视觉检测系统
2026-11-01
晶圆预对准是半导体制造中光刻、刻蚀、检测等工艺前的关键步骤。其核心目标是在晶圆被传输到工艺腔室(如光刻机工件台)之前,将晶圆的圆心定位到机械手已知的中心位置,并将缺口(Notch)或平边(Flat)旋转到预设的固定角度。
 倒装芯片对位凸点高度视觉检测系统
2026-11-01
随着先进封装向高密度、细间距发展,凸点尺寸已缩小至20~100μm,这对检测系统提出了微米乃至亚微米级的分辨力要求。传统接触式测量或2D视觉已无法满足需求,因为它们难以应对高反光、透明或陡峭的凸点表面,也无法提供键合所必需的高度信息。
 芯片引线键合焊点机器视觉定位系统
2026-11-01
芯片引线键合焊点机器视觉定位系统是半导体封装后道工序中的核心环节,它通过非接触式的光学成像与图像处理算法,为键合机提供高精度的芯片、焊盘及引线框架的位置坐标,引导劈刀完成微米级的精确键合。随着芯片向高密度、细间距方向发展,视觉定位系统的精度与速度已成为决定封装良率的关键。
 芯片MEMS传感器防水密封点胶视觉检测系统
2026-10-22
MEMS传感器对气密性和洁净度要求极高,传统点胶方式难以兼顾微米级精度与良率稳定性。当前主流方案是将高精度喷射阀、多视觉检测与智能工艺闭环整合,实现从定位、点胶到检测的全流程自动化。
 官方公众号
 官方抖音号
Copyright © 2022 东莞康耐德智能控制有限公司版权所有.机器视觉系统 粤ICP备2022020204号-1 联系我们 | 网站地图